Fahrerlose Transportsysteme: Aufbau und Materialfluss
Fahrerlose Transportsysteme transportieren Material mit automatisch gesteuerten Fahrzeugen; je nach Aufbau ergänzt eine Leitsteuerung das System. Für einen funktionierenden Materialfluss müssen Fahrwege, Übergabestellen, Aufträge und Schutzmaßnahmen zusammenpassen.
Inhalt
- Was sind fahrerlose Transportsysteme?
- FTS oder AMR: der Unterschied
- Bauformen und Einsatzgebiete
- Wo der Markt steht
- Sicherheit: ISO 3691-4, VDI 2510 und Gefährdungsbeurteilung
- Voraussetzungen: Halle, Daten, Abläufe
- Was ein FTS kostet und wie man rechnet
- Der Einstieg in fünf Schritten
- Navigation im Überblick
- Leitsteuerung und Flottenmanagement
- Typische Fehler bei der Einführung
- Mobile Manipulatoren: wenn das FTS einen Arm bekommt
- Was mit den Daten passiert
- Redaktionelle Frage
- Erst den Materialfluss aufnehmen
Fahrerlose Transportsysteme transportieren Material mit automatisch gesteuerten Fahrzeugen; je nach Aufbau ergänzt eine Leitsteuerung das System. Für einen funktionierenden Materialfluss müssen Fahrwege, Übergabestellen, Aufträge und Schutzmaßnahmen zusammenpassen.
Beginnen Sie bei den Transporten, die heute tatsächlich anfallen. Ohne klare Aufträge und geeignete Übergabestellen kann auch ein frei navigierendes Fahrzeug keinen verlässlichen Materialfluss herstellen.
Was sind fahrerlose Transportsysteme?
Ein fahrerloses Transportsystem, kurz FTS, besteht aus einem oder mehreren fahrerlosen Fahrzeugen und allem, was sie zum Arbeiten brauchen: einer Leitsteuerung, die Aufträge verteilt und Verkehr regelt, der Navigation, der Kommunikation mit der übrigen Anlage und der Infrastruktur wie Ladestationen, Übergabestellen und Torsteuerungen. Das Fahrzeug selbst heißt im Normendeutsch fahrerloses Flurförderzeug.
Die Sicherheitsnorm DIN EN ISO 3691-4 beschreibt ein solches System als Zusammenspiel aus Steuerung, die auf dem Fahrzeug, getrennt davon oder an beiden Orten sitzen kann, den Leiteinrichtungen und dem Antrieb. Wichtig für die Planung: Die Norm betont, dass der Zustand des Betriebsbereichs die Sicherheit stark beeinflusst. Ein FTS ist also nie nur ein Fahrzeug, sondern immer auch eine Frage der Halle.
FTS oder AMR: der Unterschied
Im Alltag werden zwei Begriffe oft gleich verwendet. Die Unterscheidung hilft bei der Auswahl:
- Klassische FTS fahren auf festgelegten Routen. Sie orientieren sich an Magnetbändern, Leitlinien, Reflektoren oder einer hinterlegten Karte und weichen Hindernissen nicht selbstständig aus, sondern halten an. Das macht sie gut planbar und für feste Materialflüsse mit hohen Stückzahlen geeignet.
- Autonome mobile Roboter (AMR) erstellen mit Laserscannern und Kameras eine Karte der Umgebung, planen ihren Weg selbst und umfahren Hindernisse. Neue Ziele lassen sich in der Software einrichten, ohne den Boden anzufassen. Das passt zu wechselnden Abläufen und gemischtem Verkehr mit Menschen.
Die Grenzen verschwimmen: Viele moderne FTS navigieren ebenfalls frei, und auch AMR fahren in der Praxis oft auf vorgegebenen Korridoren. Entscheidend ist nicht das Etikett, sondern wie flexibel Routen und Aufträge im Betrieb geändert werden müssen.
Wie ein autonomer mobiler Roboter seine Umgebung erfasst und navigiert, erklärt der Beitrag AMR-Roboter.
Bauformen und Einsatzgebiete
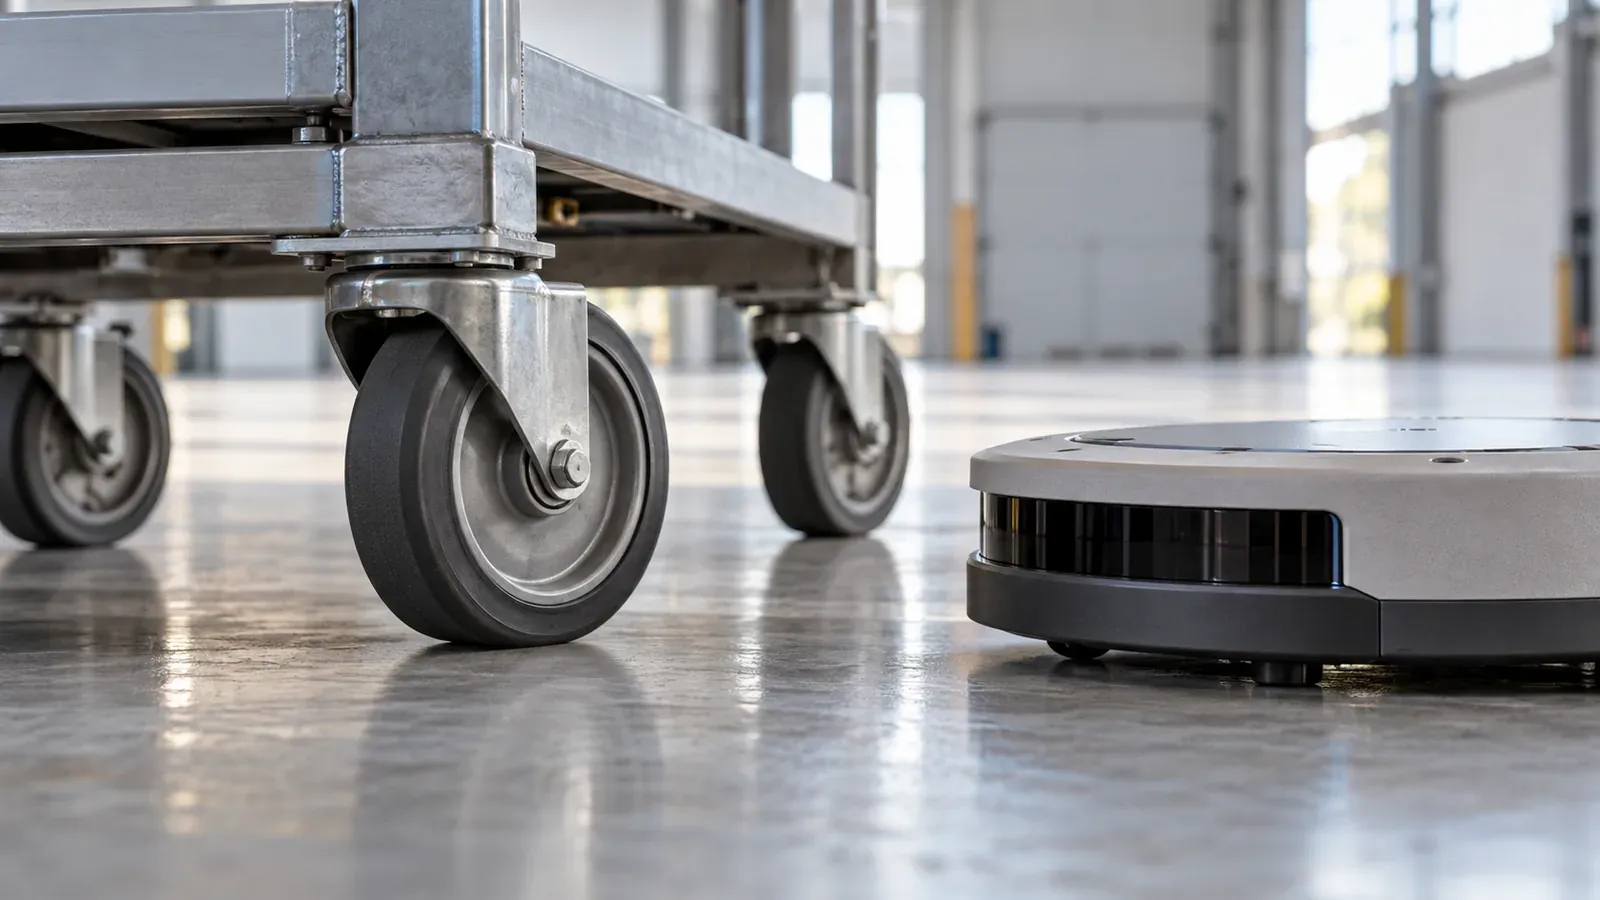
- Unterfahr-Fahrzeuge: flache Fahrzeuge, die unter Regale, Wagen oder Gestelle fahren, sie anheben und transportieren. Typisch für Montage und Kommissionierung.
- Schlepper: ziehen Routenzüge mit mehreren Anhängern, etwa für die Versorgung von Montagelinien.
- Autonome Stapler: Gabelstapler oder Hubwagen ohne Fahrer, die Paletten vom Boden oder aus dem Regal aufnehmen. Sie verbinden Wareneingang, Lager und Produktion.
- Fahrzeuge mit Fördertechnik: tragen Rollen- oder Kettenförderer und übergeben Ladungsträger direkt an Bänder und Maschinen.
- Mobile Manipulatoren: ein Roboterarm oder Cobot im Mittelstand: Aufgaben, Aufbau und Sicherheit auf einem mobilen Fahrzeug, der an mehreren Maschinen nacheinander Teile wechselt.
Typische Aufgaben im Mittelstand sind der Transport vom Wareneingang ins Lager, die Versorgung der Fertigung mit Material, der Abtransport von Fertigteilen zur Verpackung und das Leerguthandling. Häufig ist das FTS der Zubringer für eine Roboterzelle oder einen Roboter beim Palettieren am Bandende.
Wie Lagerroboter und automatische Lagersysteme arbeiten, beschreibt der Beitrag Roboter im Lagersystem.
Wo der Markt steht
Die IFR zählt autonome mobile Roboter für Transport und Logistik zu den professionellen Servicerobotern. Nach ihrer Auswertung vom September 2026 wurden 2025 weltweit fast 250.000 professionelle Serviceroboter verkauft, 24 Prozent mehr als im Vorjahr. Transport und Logistik blieben mit 117.500 Einheiten und einem Anteil von 47 Prozent die größte Anwendung, ein Plus von 21 Prozent. Die Zahlen beruhen auf einer Herstellerbefragung und sind nach Angaben der IFR nicht auf den Gesamtmarkt hochgerechnet.
Die IFR beobachtet außerdem, dass Mietmodelle, sogenannte Robots-as-a-Service, an Bedeutung gewinnen, auch wenn der klassische Kauf weiterhin überwiegt. Für kleinere Lager kann das den Einstieg erleichtern, weil Fahrzeuge, Software und Service als monatliche Leistung bezogen werden.
Sicherheit: ISO 3691-4, VDI 2510 und Gefährdungsbeurteilung
Für fahrerlose Flurförderzeuge gilt die Norm DIN EN ISO 3691-4 in der Ausgabe 2023. Sie regelt die sicherheitstechnischen Anforderungen und deren Nachweis, etwa Betriebsarten, Personenerkennung, Geschwindigkeitsüberwachung und Haltefunktionen, und beschreibt in einem Anhang, wie der Betriebsbereich vorzubereiten ist. Ergänzend beschreibt die Richtlinie VDI 2510 Blatt 2 vom Dezember 2022 die Anforderungen an Hersteller bei Konstruktion, Bau, Installation und Inbetriebnahme und gibt Betreibern einen Überblick, um ihre eigenen Schutzmaßnahmen zu planen.
Die Berufsgenossenschaft Holz und Metall nennt die typischen Gefahren: Quetsch- und Scherstellen an Übergabestationen, zu geringe Sicherheitsabstände auf Verkehrswegen und flache, unbeladene Fahrzeuge, die leicht übersehen werden. Bei Unterfahr-Fahrzeugen fällt eine merkliche Zahl von Stolperunfällen auf. FTS erkennen Personen und Hindernisse meist über Schutzfelder von Laserscannern; deren Höhe und Reichweite müssen bei der Beurteilung des Betriebsbereichs berücksichtigt werden.
- Gefährdungsbeurteilung vor der Inbetriebnahme, auch für Störungen und Sonderbetrieb wie Einrichten oder Bergen eines liegengebliebenen Fahrzeugs.
- Verkehrsregeln festlegen: Fahrwege, Vorfahrt, Kreuzungen mit Staplern und Fußgängern, Kennzeichnung am Boden.
- Notfallkonzept: Wer darf ein Fahrzeug von Hand bewegen, wie wird es gestoppt, wer ist erreichbar?
- Regelmäßige Prüfung durch befähigte Personen nach Betriebssicherheitsverordnung.
Merksatz: Eine CE-Kennzeichnung am Fahrzeug ersetzt nicht die Gefährdungsbeurteilung im eigenen Betrieb. Sicher ist ein FTS nur in einem Betriebsbereich, der dafür eingerichtet ist.
Mit der EU-Maschinenverordnung, die ab dem 20. Januar 2027 gilt, kommen weitere Punkte hinzu, etwa der Schutz gegen Manipulation vernetzter Steuerungen und strengere Regeln für lernende Sicherheitsbauteile. Was das für Betreiber und Integratoren heißt, erklärt der Beitrag Maschinenverordnung 2023/1230: Folgen für Roboterzellen.
Voraussetzungen: Halle, Daten, Abläufe
Halle und Boden
Fahrzeuge brauchen ebene, saubere Böden ohne große Fugen und Schwellen, ausreichend breite Fahrwege und klar definierte Übergabestellen. Rampen, Tore, Brandschutztüren und Aufzüge müssen angebunden werden. Bodenbeschaffenheit und Reibung spielen eine Rolle für Bremswege; der Leitfaden des Forum FTS verweist dazu auf die einschlägigen Abschnitte von Norm und VDI-Richtlinie.
Daten und Schnittstellen
Ein FTS fährt Aufträge, und die müssen irgendwo herkommen: aus dem Lagerverwaltungssystem, dem ERP oder der Fertigungssteuerung. Je sauberer Stammdaten, Lagerplätze und Ladungsträger gepflegt sind, desto einfacher ist die Anbindung. Wer Paletten noch per Zuruf bewegt, sollte zuerst die Aufträge digital abbilden, bevor ein Fahrzeug bestellt wird.
Abläufe und Ladungsträger
Fahrerlose Fahrzeuge mögen Gleichförmigkeit. Einheitliche Paletten, Behälter und Gestelle, feste Übergabehöhen und eine klare Reihenfolge machen den Unterschied zwischen einem System, das zuverlässig läuft, und einem, das ständig um Hilfe ruft. Oft ist die Vereinheitlichung der Ladungsträger der eigentliche Aufwand des Projekts.
Was ein FTS kostet und wie man rechnet
Allgemeingültige Preise gibt es nicht, weil Fahrzeugtyp, Anzahl, Navigation, Leitsteuerung, Anbindung und Umbauten der Halle stark schwanken. In die Rechnung gehören Fahrzeuge und Ladetechnik, Leitsteuerung und Lizenzen, Integration in Lager- und ERP-Software, Umbauten an Toren, Böden und Übergabestellen, Sicherheitstechnik und Abnahme, Schulung, Wartung und Service.
Auf der Nutzenseite stehen eingesparte Fahrten, eine verlässliche Versorgung der Produktion, weniger Beschädigungen an Ware und Regalen und die Möglichkeit, Nachtschichten mit weniger Personal zu fahren. Eine einfache Ausgangsrechnung: Wie viele Transporte pro Schicht, wie lange dauert einer, wie oft wartet die Produktion auf Material?
Rechenhilfe: Zählen Sie eine Woche lang die Transporte auf der geplanten Strecke mit Uhrzeit, Ladungsträger und Wartezeit. Diese Liste ist die beste Grundlage für Angebote und für die spätere Erfolgskontrolle.
Der Einstieg in fünf Schritten
- Materialfluss aufnehmen: Strecken, Mengen, Zeiten und Ladungsträger erfassen.
- Eine Pilotstrecke wählen: wiederkehrend, gut messbar, ohne komplizierte Kreuzungen, zum Beispiel vom Wareneingang ins Lager oder von der Maschine zur Verpackung.
- Hallencheck: Böden, Wege, Tore und Übergabestellen mit dem Anbieter begehen und Umbauten früh einplanen.
- Sicherheit und Organisation: Gefährdungsbeurteilung, Verkehrsregeln, Notfallkonzept und Schulung vor dem Start festlegen, Betriebsrat und Belegschaft einbeziehen.
- Messen und ausweiten: Nach einigen Wochen Betrieb Fahrten, Störungen und Wartezeiten auswerten und erst dann weitere Strecken anbinden.
Wer zusätzlich Teile oder Ware beim Wareneingang automatisch erfassen will, kann das FTS mit Kameratechnik koppeln; wie Bildverarbeitung dabei hilft, zeigt der Beitrag Industrieroboter mit Kamera. Einen Überblick über Roboter in Produktion und Lager gibt Industrieroboter im Mittelstand.
Navigation im Überblick
Wie ein Fahrzeug seinen Weg findet, bestimmt, wie aufwendig Einrichtung und Änderungen sind:
- Spurführung mit Magnetband, Leitdraht oder Farblinie: einfach und unempfindlich, aber jede Routenänderung erfordert Arbeiten am Boden.
- Punktnavigation mit Markern am Boden: Codes oder Magnete im Raster dienen als Stützpunkte, dazwischen fährt das Fahrzeug nach Koppelnavigation.
- Lasernavigation mit Reflektoren: Ein Scanner peilt Reflektoren an Wänden und Säulen an und bestimmt daraus die Position.
- Konturnavigation: Das Fahrzeug erkennt die Umgebung anhand vorhandener Wände, Regale und Säulen und braucht keine zusätzlichen Marken. Diese Technik ist typisch für AMR.
In Hallen, deren Einrichtung sich häufig ändert, etwa durch wechselnde Blocklager, kann die Konturnavigation an Grenzen stoßen, weil sich die erkannten Konturen verschieben. Dann helfen zusätzliche feste Marken.
Leitsteuerung und Flottenmanagement
Bei mehreren Fahrzeugen koordiniert eine Leitsteuerung den gemeinsamen Betrieb. Sie nimmt Transportaufträge entgegen, verteilt sie auf die Fahrzeuge, regelt Vorfahrt an Kreuzungen, schickt Fahrzeuge rechtzeitig zum Laden und meldet Störungen. Für gemischte Flotten verschiedener Hersteller gibt es mit VDA 5050 eine herstellerübergreifende Schnittstelle zwischen Fahrzeugen und Leitsteuerung. Wer heute ein System auswählt und später erweitern will, sollte fragen, welche Schnittstellen unterstützt werden und ob Daten zu Fahrten, Störungen und Auslastung exportiert werden können.
Typische Fehler bei der Einführung
- Die Halle wird erst nach der Bestellung geprüft, und Böden, Schwellen oder Tore erzwingen teure Umbauten.
- Ladungsträger sind uneinheitlich, beschädigt oder ragen über, und das Fahrzeug bricht Übergaben ab.
- Aufträge entstehen weiter per Zuruf, sodass die Leitsteuerung nichts zu verteilen hat.
- Verkehrsregeln für Stapler und Fußgänger fehlen, und Fahrzeuge stehen ständig im Sicherheitshalt.
- Niemand im Haus ist für das System verantwortlich, und Störungen bleiben bis zum Servicebesuch liegen.
Fast alle diese Fehler lassen sich vermeiden, wenn Logistik, Produktion, Instandhaltung und IT von Anfang an gemeinsam planen und eine Person die Verantwortung für das System im Alltag übernimmt.
Laden und Energie
Fahrerlose Fahrzeuge fahren mit Akkus und müssen regelmäßig laden. Üblich sind Ladestationen, die das Fahrzeug selbst anfährt, sowie Zwischenladungen in kurzen Pausen, damit die Flotte ohne lange Ausfallzeiten durch mehrere Schichten kommt. Für die Planung heißt das: Ladeplätze an Stellen vorsehen, an denen sie den Verkehr nicht behindern, die Zahl der Fahrzeuge so wählen, dass Ladezeiten die Leistung nicht drücken, und Brandschutz sowie Lüftung der Ladebereiche mit der Fachkraft für Arbeitssicherheit klären.
Mobile Manipulatoren: wenn das FTS einen Arm bekommt
Eine Mischform gewinnt an Bedeutung: ein fahrerloses Fahrzeug mit aufgesetztem Roboterarm. Es fährt zu einer Maschine, wechselt Teile, fährt zur nächsten und versorgt so mehrere Stationen. Für Betriebe mit vielen Maschinen und geringer Auslastung je Maschine kann das wirtschaftlicher sein als ein fester Roboter je Station. Die Anforderungen addieren sich allerdings: Navigation und Positioniergenauigkeit an der Maschine, Sicherheit für Fahrzeug und Arm und eine Programmierung, die beides verbindet. Kameras helfen, Ungenauigkeiten beim Andocken auszugleichen.
Ob ein mobiler Manipulator sinnvoll ist, zeigt eine einfache Rechnung: Wie lange steht jede Maschine heute still, weil niemand Teile wechselt, und wie weit liegen die Maschinen auseinander? Liegen sie nah beieinander und warten oft auf einen Bediener, lohnt sich der genauere Blick.
Was mit den Daten passiert
Transportaufträge, Fahrzeugzustände und Informationen über Übergabestellen verbinden die Fahrzeuge mit der Leitsteuerung. Karten und Protokolle können das Hallenlayout und Materialflüsse offenlegen. Dokumentieren Sie für das gewählte System Speicherorte, externe Verbindungen und Zugriffsrechte. Legen Sie fest, welche Daten für die Fehlersuche erforderlich sind und welche nach dem vereinbarten Zweck wieder gelöscht werden können.
Redaktionelle Frage
Was ist der Unterschied zwischen FTF und FTS?
FTF bezeichnet ein fahrerloses Transportfahrzeug. FTS bezeichnet das übergeordnete Transportsystem, zu dem neben Fahrzeugen beispielsweise Leitsteuerung, Kommunikation und die Einbindung der Übergabestellen gehören.
Erst den Materialfluss aufnehmen
Zählen Sie auf einer vorgesehenen Strecke eine Woche lang Transporte, Wartezeiten und abgebrochene Übergaben. Lassen Sie Logistik, Instandhaltung und Arbeitssicherheit daraus die Bedingungen für einen Pilotbetrieb ableiten. Mit dieser gemeinsamen Vorgabe können Sie Angebote vergleichen und später prüfen, ob die Fahrzeuge den Materialfluss tatsächlich verbessern.
Quellen
- DIN EN ISO 3691-4:2023-12 Flurförderzeuge, Teil 4: Fahrerlose Flurförderzeuge und ihre Systeme (Austrian Standards), abgerufen am 27. Oktober 2026Belegstelle: Produktbeschreibung unter „DIN EN ISO 3691-4“, Absätze zum Geltungsbereich und zum Betriebsbereich; Ausgabedatum 2023-12. Der Normvolltext ist nicht öffentlich enthalten.
- VDI 2510 Blatt 2: Fahrerlose Transportsysteme (FTS), Sicherheit von FTS (Dezember 2022), abgerufen am 27. Oktober 2026Belegstelle: Abschnitt „Kurzreferat“ zur Sicherheit von FTS; „Auf einen Blick“, Erscheinungsdatum 2022-12.
- BGHM: Fahrerlose Flurförderzeuge, abgerufen am 27. Oktober 2026Belegstelle: Abschnitt „Fahrerlose Flurförderzeuge“ und „Links & Downloads“, insbesondere Betriebssicherheitsverordnung und FTS-Leitfaden für Betreiber.
- Forum-FTS: FTS-Leitfaden Sicherheit von mobilen Robotern für Betreiber, abgerufen am 27. Oktober 2026Belegstelle: FTS-Leitfaden, Abschnitt 3.1 „Fahrerloses Transportsystem“, Seiten 8–9; Abschnitt 4 „Verantwortung des Betreibers“, Seiten 12–22.
- IFR: Global Sales of Professional Service Robots Surge 24% (30.09.2026), abgerufen am 27. Oktober 2026Belegstelle: Abschnitt „Top applications for professional service robots“, Absatz zu Transportation and logistics; Einleitung zum World Robotics 2026 Service Robots Report.
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- IFR: President’s Report, 24.09.2026, Neuinstallationen und Serviceroboter-Stichprobe, abgerufen am 29. Oktober 2026Belegstelle: Absatz „The market for professional service robots“, Angaben zu 250.000 Einheiten innerhalb der IFR-Stichprobe, 24 Prozent Wachstum und 47 Prozent Transportrobotern.
- VDA: Schnittstelle VDA 5050 zwischen mobilen Robotern und Leitsteuerung, abgerufen am 29. Oktober 2026Belegstelle: Einleitung zur Kommunikation zwischen Leitständen und mobilen Robotern; „Unsere Empfehlungen zum Download“, Version 3.0.0, März 2026.
- VDI 2510 Blatt 2, Ausgabe Dezember 2022, Kurzreferat, abgerufen am 29. Oktober 2026Belegstelle: Abschnitt „Kurzreferat“ zur Sicherheit von FTS; „Auf einen Blick“, Erscheinungsdatum 2022-12.
- IFR: AI in Robotics, Einsatzfelder von Bildverarbeitung, Greifplanung und Programmierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitt „How AI is supporting robotics“, Absätze zu Computer Vision, SLAM, Bewegungs-/Greifplanung und Codegenerierung.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien