Roboter-Palettierung: Packmuster, Greifer und Sicherheit
Roboter-Palettierung verbindet das Greifen von Gebinden mit einem festgelegten Packmuster auf der Palette. Für einen stabilen Ablauf müssen Zuführung, Greifer, Last und Palettenwechsel gemeinsam geplant werden.
Inhalt
- Was ist ein Palettierroboter?
- Welche Palettierroboter gibt es?
- Auswahl: Diese Fragen zuerst klären
- Greifer: Wo die meisten Probleme entstehen
- Packmuster, Software und KI
- Sicherheit beim Palettieren
- Palettierroboter und Intralogistik
- Kosten und Rechnung
- Typische Fehler
- Der Einstieg
- Was mit den Daten passiert
- Die volle Palette gehört zum Versuch
Roboter-Palettierung verbindet das Greifen von Gebinden mit einem festgelegten Packmuster auf der Palette. Für einen stabilen Ablauf müssen Zuführung, Greifer, Last und Palettenwechsel gemeinsam geplant werden.
Am Bandende zählt die Zeit bis zur nächsten bereitstehenden Palette. Ein schneller Greifzyklus allein hilft wenig, wenn der Abtransport voller Paletten den Ablauf regelmäßig stoppt. Die Grundlagen zu Bauarten und Roboterzellen stehen im Beitrag Industrieroboter: Bauarten, Aufbau und Arbeitsraum.
Was ist ein Palettierroboter?
Ein Palettierroboter ist ein Industrieroboter, der Packstücke nach einem programmierten Muster auf einen Ladungsträger stapelt. Der umgekehrte Vorgang, das Abnehmen von einer Palette, heißt Depalettieren. Zur Anlage gehören neben dem Roboter der Greifer, die Zuführung vom Band, Palettenplätze, oft ein Zwischenlagen- oder Leerpalettenmagazin, die Sicherheitstechnik und die Software, mit der Packmuster angelegt werden.
Welche Palettierroboter gibt es?
- Knickarmroboter mit vier oder sechs Achsen: Vierachsige Varianten sind auf das Stapeln in der Ebene spezialisiert und schnell, sechsachsige können Packstücke auch kippen und schräg ablegen.
- Portalroboter: Linearachsen über dem Arbeitsbereich, geeignet für große Flächen, mehrere Paletten nebeneinander und hohe Lasten.
- Säulen- oder Hubsäulenpalettierer: kompakte Bauform mit vertikaler Achse und Schwenkarm, oft für geringere Leistungen und wenig Platz.
- Cobot-Palettierer: ein kollaborierender Roboter auf einer Hubsäule, häufig als vorkonfiguriertes Paket mit Software für Packmuster. Geeignet für leichtere Packstücke und moderate Taktzahlen.
Welche Bauart passt, hängt vor allem von Gewicht und Größe der Packstücke, der Zahl der Takte pro Minute, der Palettenhöhe, der Zahl der Linien und dem verfügbaren Platz ab. Der Unterschied zwischen kollaborierendem und klassischem Betrieb ist in der Cobots im Prozess einordnen ausführlich beschrieben. Wie Roboter einzelne Teile greifen und ablegen, statt ganze Lagen zu stapeln, zeigt der Beitrag Pick-and-Place-Roboter.
Auswahl: Diese Fragen zuerst klären
- Packstücke: Welche Formate, Gewichte und Materialien kommen vor? Wie stabil sind Kartons, wie formbar Säcke?
- Leistung: Wie viele Packstücke pro Minute in der Spitze, nicht im Durchschnitt?
- Packmuster: Wie viele unterschiedliche Muster, wie oft wechseln sie, braucht es Zwischenlagen?
- Paletten: Welche Palettentypen und Höhen, wer bringt leere Paletten, wer holt volle ab?
- Linien: Palettiert ein Roboter für eine oder mehrere Linien gleichzeitig?
- Platz und Umfeld: Wie viel Fläche, welche Hallenhöhe, wie verlaufen Wege für Stapler und Personen?
Merksatz: Die Spitzenleistung und der schwerste Fall bestimmen die Auslegung. Ein Palettierroboter, der den Durchschnitt schafft, wird in der Spitze zum Engpass.
Greifer: Wo die meisten Probleme entstehen
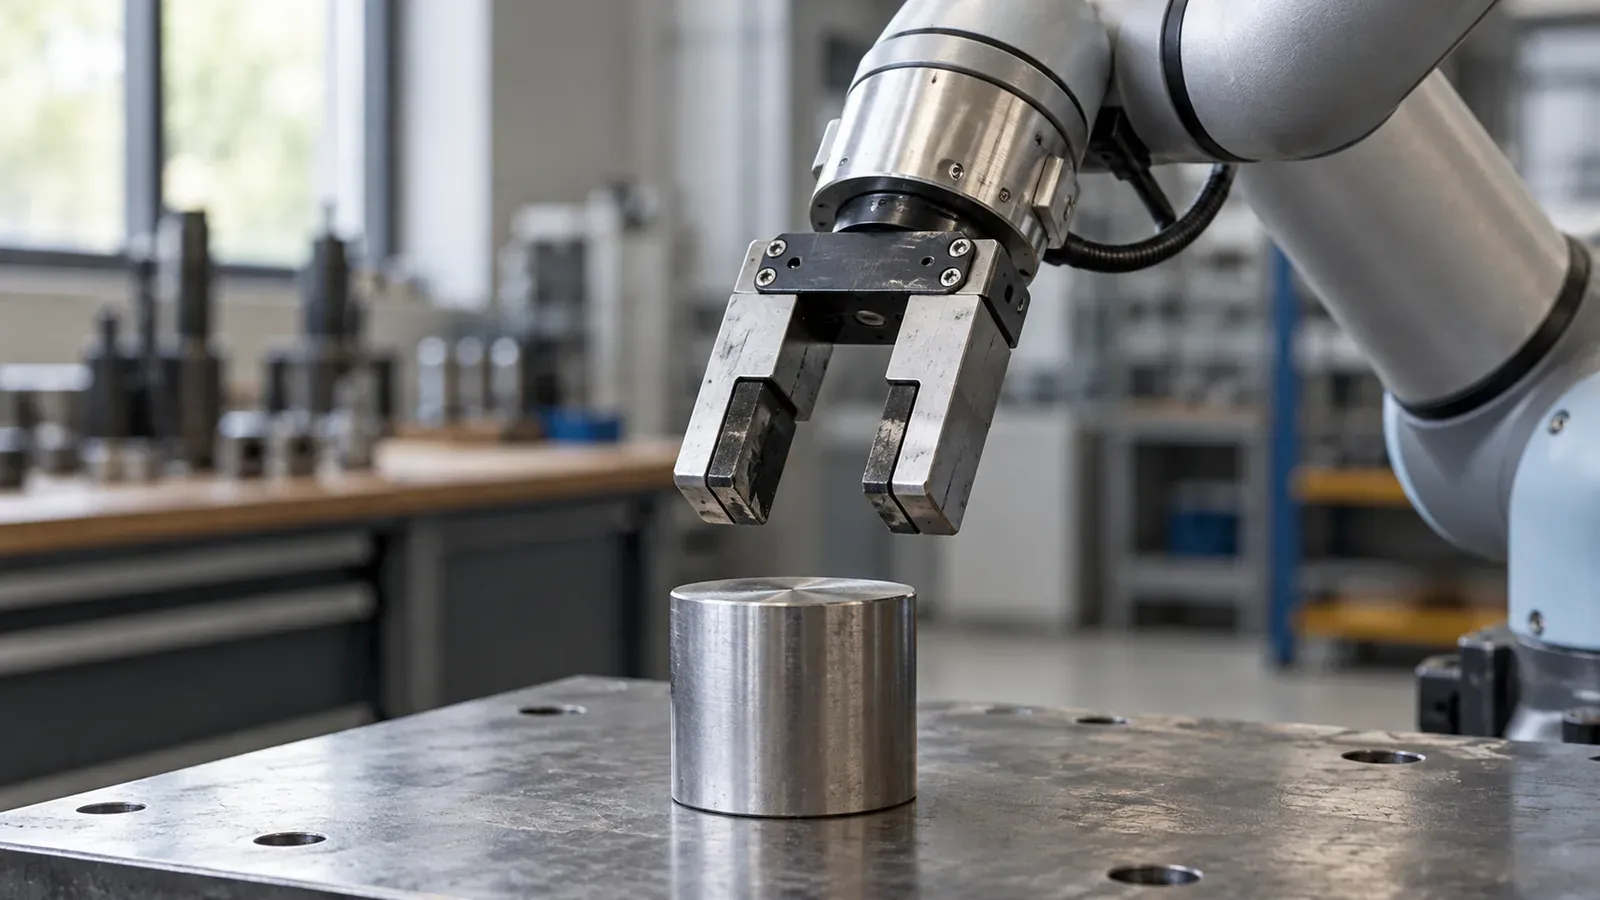
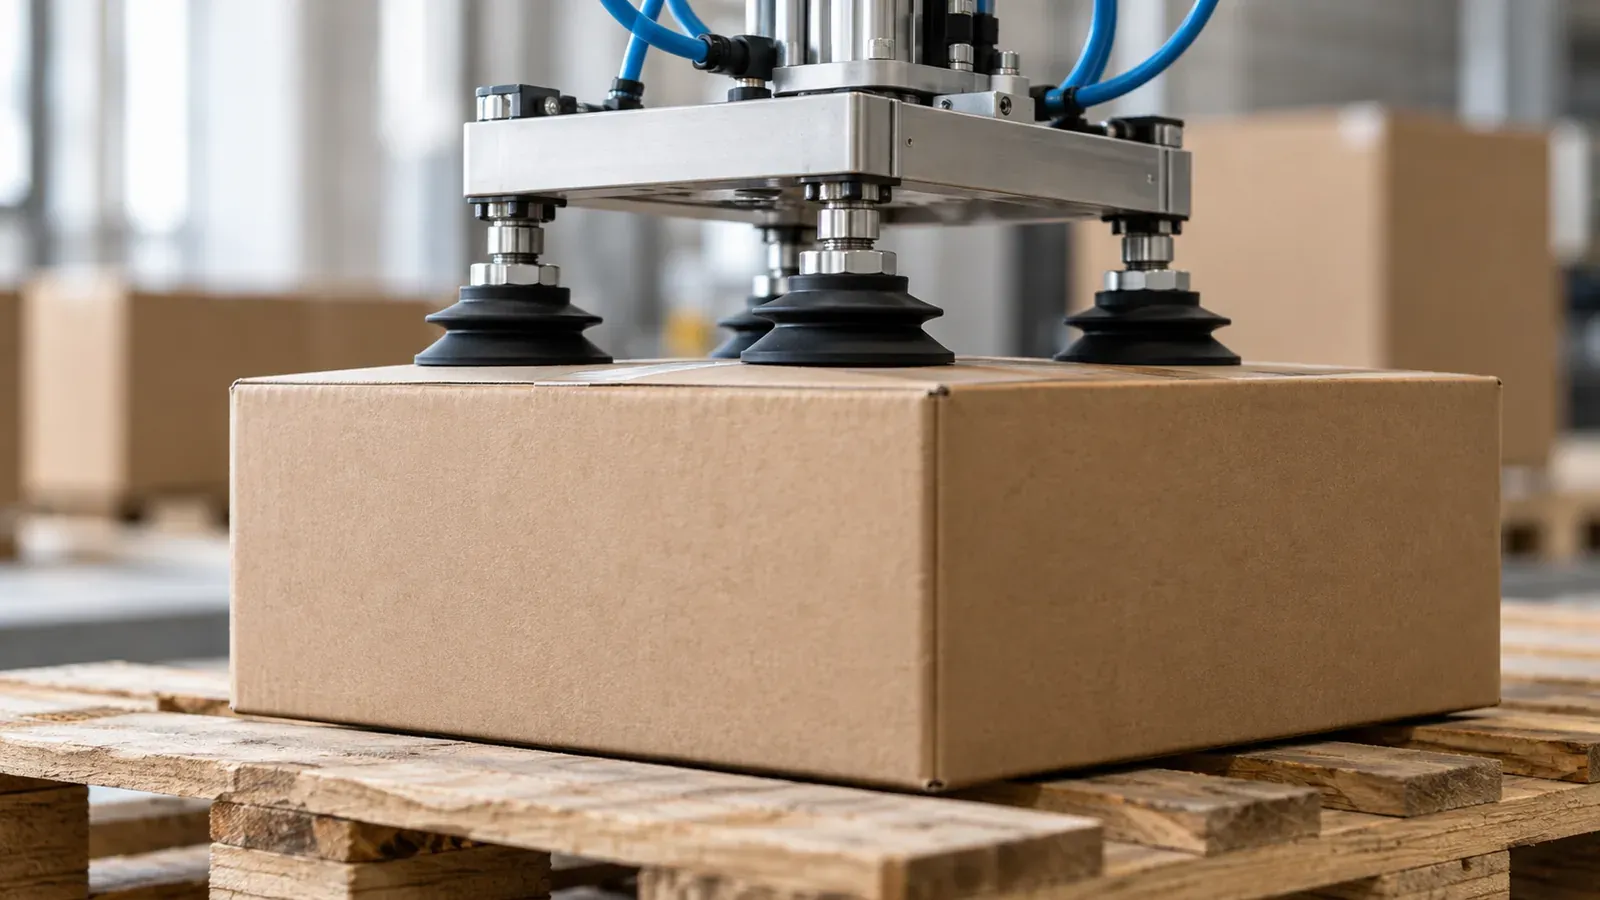
Wie bei jeder Roboteranwendung entscheidet der Greifer über Zuverlässigkeit und Tempo. Vakuumgreifer saugen Kartons von oben an und sind flexibel bei wechselnden Formaten, brauchen aber dichte, tragfähige Oberflächen. Gabel- oder Klemmgreifer fassen Säcke und schwere Gebinde von unten oder von der Seite. Lagengreifer nehmen eine ganze Lage auf einmal und erhöhen die Leistung, sind aber aufwendiger. Für wechselnde Produkte helfen Kombigreifer, die zusätzlich Zwischenlagen oder Leerpaletten handhaben.
Ein häufiger Fehler ist, den Greifer erst spät zu planen. Besser ist ein Test mit den echten Packstücken in allen Varianten, auch mit beschädigten, feuchten oder schlecht verklebten Kartons, wie sie im Alltag vorkommen.
Packmuster, Software und KI
Packmuster werden heute meist in einer grafischen Software angelegt, statt jede Position einzeln einzulernen. Neue Formate lassen sich so in kurzer Zeit ergänzen. Kameras erkennen, ob ein Packstück richtig liegt, lesen Etiketten und melden Fehllagen. Beim Depalettieren gemischter Paletten helfen lernende Bildverarbeitungsverfahren, Packstücke unterschiedlicher Größe zu erkennen und Greifpunkte zu bestimmen; wie das funktioniert, zeigt der Beitrag Industrieroboter mit Kamera.
KI-gestützte Planungssoftware kann außerdem Packmuster vorschlagen, die Ladungsstabilität und Palettenausnutzung berücksichtigen. Auch hier gilt: Der Vorschlag muss vor der Freigabe geprüft werden, denn eine instabile Palette ist ein Sicherheitsrisiko beim Transport.
Sicherheit beim Palettieren
Klassische Palettierroboter arbeiten hinter Schutzzaun, mit Lichtvorhängen oder Laserscannern an den Palettenplätzen. Der kritische Moment ist der Palettenwechsel: Wenn ein Mitarbeiter oder ein Stapler die volle Palette abholt, muss sichergestellt sein, dass der Roboter in diesem Bereich nicht weiterarbeitet. Bewährt haben sich zwei Palettenplätze, sodass der Roboter auf der einen Seite stapelt, während die andere gewechselt wird.
Auch ein Cobot-Palettierer arbeitet nicht automatisch ohne Schutztechnik. Schwere Packstücke, große Bewegungen über Kopfhöhe und hohe Geschwindigkeiten können zusätzliche Maßnahmen wie Bereichsscanner nötig machen. Grundlage ist immer die Risikobeurteilung der gesamten Anwendung; die Regeln dazu fasst der Beitrag Cobot-Sicherheit zusammen. Ab dem 20. Januar 2027 gilt für neue Anlagen die EU-Maschinenverordnung.
Palettierroboter und Intralogistik
Ein Palettierroboter ist selten eine Insel. Leere Paletten müssen zugeführt, volle Paletten gesichert, etikettiert und ins Lager gebracht werden. Viele Betriebe kombinieren den Roboter deshalb mit Stretchwicklern, Etikettierern und Fördertechnik oder lassen volle Paletten von einem fahrerlosen Fahrzeug abholen. Wie das funktioniert und was dafür nötig ist, erklärt der Beitrag Fahrerlose Transportsysteme: Aufbau und Materialfluss.
Kosten und Rechnung
Was ein Palettierroboter kostet, hängt stark von Bauart, Leistung, Greifer, Zahl der Linien, Peripherie und Sicherheitskonzept ab; seriöse Pauschalen gibt es nicht. In die Rechnung gehören Roboter, Greifer, Zuführung, Palettenplätze, Magazine, Sicherheitstechnik, Integration, Software für Packmuster, Risikobeurteilung und CE-Kennzeichnung, Schulung und Wartung. Auf der Nutzenseite stehen eingesparte Stunden pro Schicht, weniger körperliche Belastung und Ausfälle, gleichmäßige Paletten und Laufzeit in Randschichten. Wer die Anfangsinvestition scheut, kann Miet- und Servicemodelle prüfen.
Typische Fehler
- Nur das Standardformat getestet, nicht die schweren oder instabilen Ausreißer.
- Abtransport der vollen Paletten nicht geplant, sodass der Roboter auf den Stapler wartet.
- Packmuster nur von einer Person anlegbar, die bei Formatwechseln fehlt.
Der Einstieg
- Ausgangslage messen: Packstücke pro Schicht, Spitzenleistung, Formate, Wechselhäufigkeit und gebundene Arbeitsstunden.
- Mit echten Packstücken testen lassen, auch mit den schwierigen.
- Palettenwechsel und Abtransport planen, bevor der Roboter bestellt wird.
- Herstellerrolle, Risikobeurteilung und CE-Kennzeichnung vertraglich klären.
- Mehrere Mitarbeitende im Anlegen von Packmustern und im Beheben von Störungen schulen.
Ein gut ausgelegter Palettierroboter läuft über Jahre und nimmt eine der belastendsten Aufgaben am Bandende ab. Einen breiteren Überblick über Cobots im Betrieb gibt der Beitrag Cobot im Mittelstand: Aufgaben, Aufbau und Sicherheit.
Was mit den Daten passiert
Packmuster, Gebindeabmessungen und Übergabesignale bestimmen den Ablauf einer Palettierzelle. Werden Kameras eingesetzt, kommen Bilder und berechnete Lagen hinzu. Beschreiben Sie die Übergaben zwischen Robotersteuerung, SPS und Bildauswertung und prüfen Sie, welche Daten bei Fernwartung sichtbar sind. Änderungen an Mustern oder Werkzeugparametern sollten zusammen mit dem freigegebenen Programmstand nachvollziehbar dokumentiert werden.
Die volle Palette gehört zum Versuch
Lassen Sie mit den schwierigsten Gebinden ein vollständiges Packmuster einschließlich Zwischenlagen und Palettenwechsel erproben. Messen Sie bis zum erneuten Start mit leerer Palette und klären Sie den Abtransport. Erst dieser Ablauf zeigt, ob das Bandende die geforderte Leistung dauerhaft schafft.
Quellen
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- DGUV, Institut für Arbeitsschutz (IFA): Fachinfo Kollaborierende Roboter (Cobots), abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Sichere Kooperation von Mensch und Roboter“ und „Umrechnungshilfe“.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- KUKA: Automatisches Palettieren und Depalettieren, Software und Musteroptimierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitte „Was umfasst die vollautomatische Palettierung und Depalettierung bei KUKA?“, „Palettierer & Depalettierer für jede Anforderung“ und „Software für präzise Planung und Steuerung“.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien