Cobot im Mittelstand: Aufgaben, Aufbau und Sicherheit
Ein Cobot ist ein Industrieroboter für kollaborative Anwendungen. Ob Menschen ohne trennende Schutzeinrichtung mit ihm arbeiten dürfen, hängt von der gesamten Anwendung mit Greifer, Werkstück und Schutzfunktionen ab.
Inhalt
- Cobot oder klassischer Industrieroboter: der Unterschied
- Wo der Mittelstand bei der Robotik steht
- Welche Aufgaben sich für Cobots eignen
- Was künstliche Intelligenz am Cobot heute leistet
- Sicherheit: Maschinenverordnung, ISO 10218 und Risikobeurteilung
- Was ein Cobot kostet und wie die Rechnung aussieht
- Förderung: der ERP-Förderkredit Digitalisierung
- Der Einstieg Schritt für Schritt
- Was mit den Daten passiert
- Redaktionelle Frage
- Die Betreuung gehört zur Investition
Ein Cobot ist ein Industrieroboter für kollaborative Anwendungen. Ob Menschen ohne trennende Schutzeinrichtung mit ihm arbeiten dürfen, hängt von der gesamten Anwendung mit Greifer, Werkstück und Schutzfunktionen ab.
Gleichzeitig ist ein Cobot kein Gerät, das man auspackt und einschaltet. Ob er sich rechnet, hängt am Prozess, am Greifer, an der Sicherheitsbetrachtung und an den Leuten, die ihn betreuen. Wählen Sie deshalb zuerst einen Arbeitsplatz und erfassen Sie dort Teilevielfalt, Takt und nötige Eingriffe. Damit lässt sich ein Angebot prüfen, bevor die Wahl auf einen bestimmten Arm fällt.
Cobot oder klassischer Industrieroboter: der Unterschied
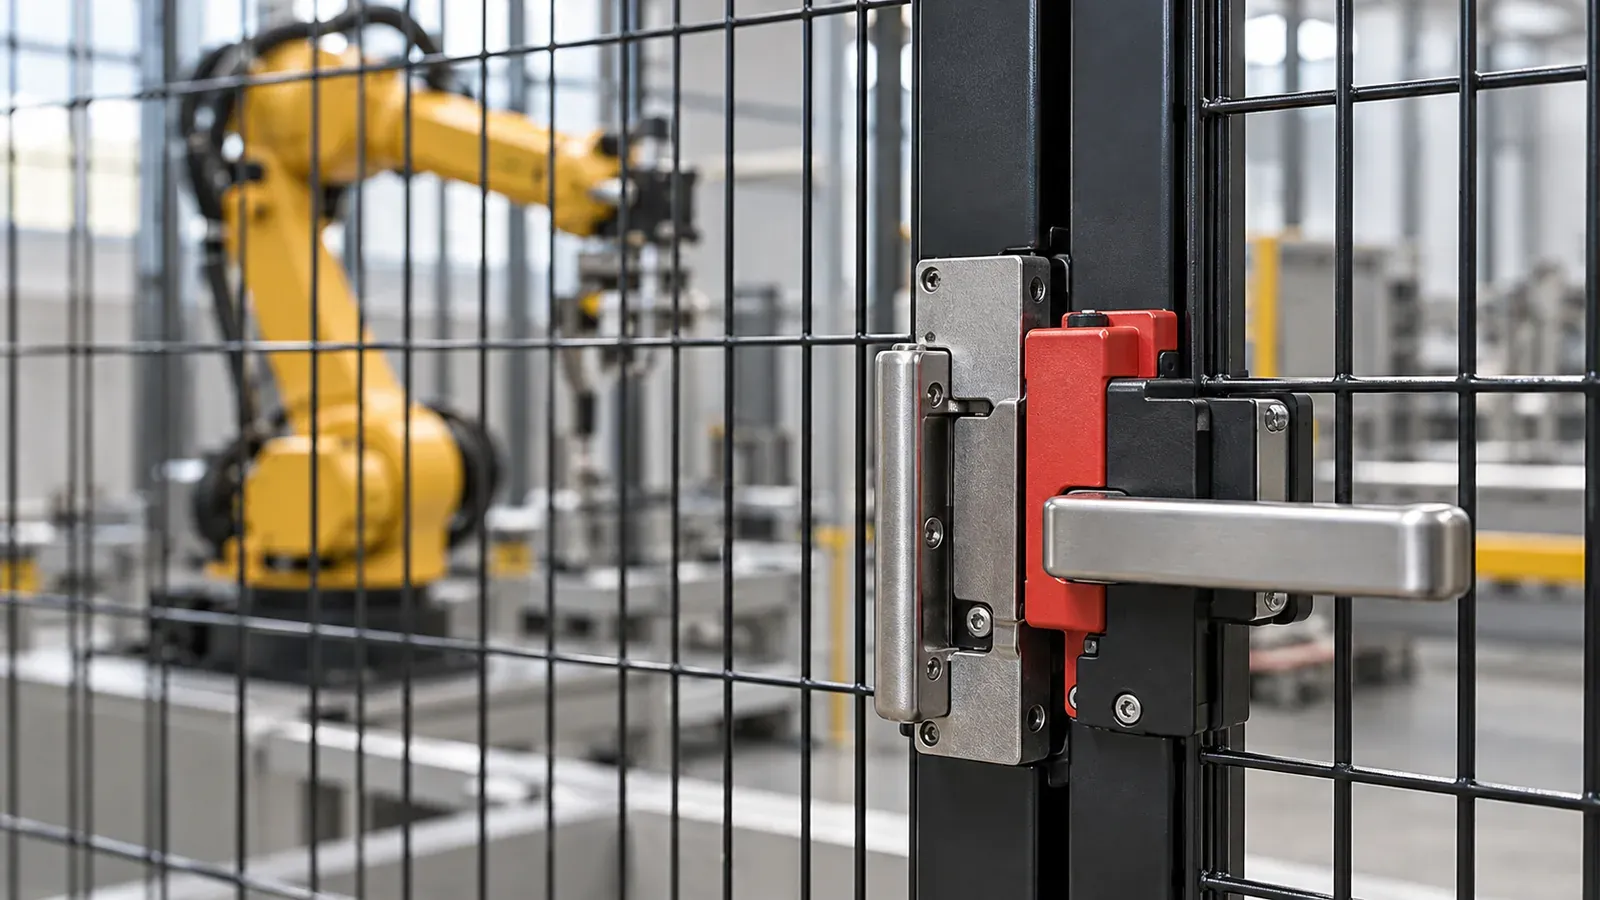
Ein klassischer Industrieroboter arbeitet schnell und mit hoher Traglast, meist hinter Schutzzaun, Lichtvorhang oder in einer geschlossenen Zelle. Betritt ein Mensch den Bereich, stoppt die Anlage. Ein kollaborierender Roboter ist dagegen so ausgelegt, dass Mensch und Maschine zeitweise oder dauerhaft im selben Raum arbeiten. Dafür begrenzt er Kraft, Geschwindigkeit oder Abstand und überwacht diese Grenzen mit sicherer Steuerungstechnik. Eine ausführliche Abwägung bietet die Cobots im Prozess einordnen.
Die Sicherheitsnormen kennen dafür mehrere Arten der Zusammenarbeit: den sicherheitsbewerteten überwachten Halt, die Handführung, die Geschwindigkeits- und Abstandsüberwachung sowie die Leistungs- und Kraftbegrenzung. Bei der Leistungs- und Kraftbegrenzung darf der Roboter einen Menschen berühren, aber nur mit Kräften und Drücken unterhalb festgelegter biomechanischer Grenzwerte. Die Deutsche Gesetzliche Unfallversicherung (DGUV) verweist für diese Betriebsart auf eine eigene Planungshilfe der Berufsgenossenschaft Holz und Metall.
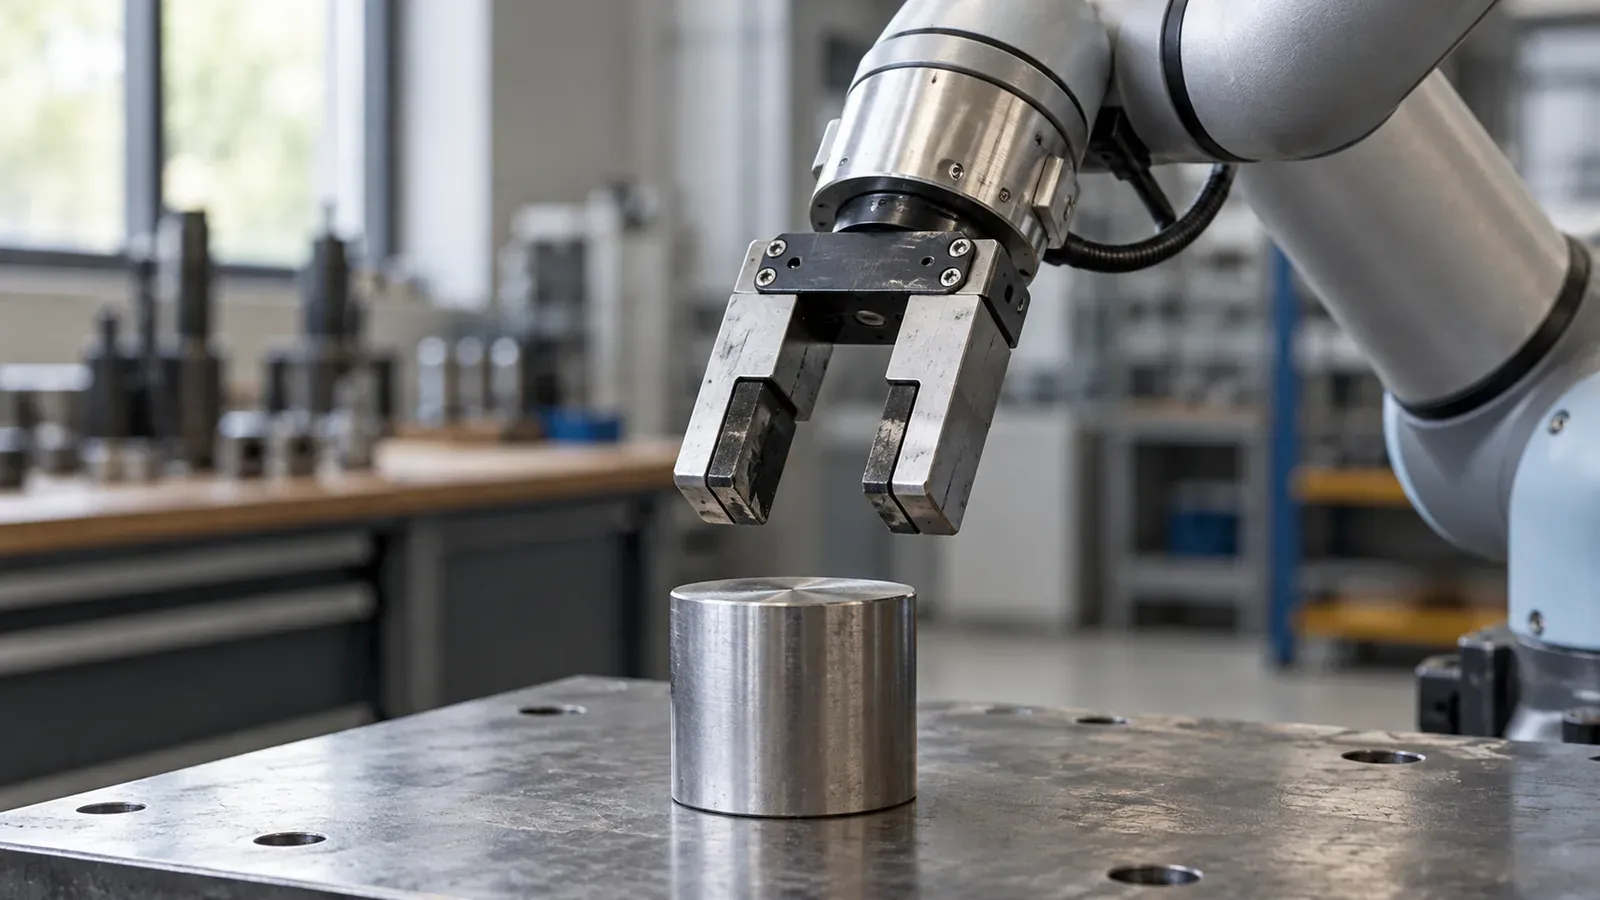
Wichtig für die Planung: Kollaborierend ist nicht der Roboter allein, sondern die ganze Anwendung. Zum kollaborierenden Roboter gehören nach der DGUV auch der Endeffektor, also Greifer oder Werkzeug, und die damit bewegten Gegenstände. Ein Cobot mit scharfkantigem Blech im Greifer oder einem Schrauber auf Kopfhöhe kann trotz Kraftbegrenzung gefährlich sein. Da keine trennende Schutzeinrichtung mehr da ist, müssen andere technische Maßnahmen das Kollisionsrisiko laufend begrenzen, und das verbleibende Restrisiko muss bewertet werden.
Merksatz: Der Cobot ist nur so sicher wie seine Anwendung. Greifer, Werkstück, Bahn und Arbeitsplatz gehören in dieselbe Risikobeurteilung wie der Roboterarm.
Wo der Mittelstand bei der Robotik steht
Deutschland ist der größte Robotermarkt Europas. Laut dem Bericht World Robotics 2026 der International Federation of Robotics (IFR) hat das verarbeitende Gewerbe in Deutschland 2025 rund 24.800 neue Industrieroboter installiert. Das entspricht 41 Prozent aller Installationen in der EU. Bei den jährlichen Installationen liegt Deutschland weltweit auf Platz fünf. Der Absatz ging 2025 allerdings um 8 Prozent zurück, und für 2026 erwartet die IFR in Deutschland erneut eine schwächere Nachfrage.
Bei der Roboterdichte, also den installierten Industrierobotern je 10.000 Beschäftigte in der Industrie, kommt Deutschland nach Angaben der IFR auf 449 Einheiten und liegt damit weltweit auf Platz drei (Daten für 2024). Getragen wird diese Dichte bis heute stark von der Autoindustrie. Sie blieb 2025 mit einem Marktanteil von 23 Prozent die größte Abnehmerbranche, 2020 waren es noch 40 Prozent. Der Schwerpunkt verschiebt sich also hin zu anderen Branchen.
Kollaborative Roboter machen nach der IFR inzwischen 11 Prozent der weltweit im Jahr 2025 neu installierten Industrieroboter aus. Für künftiges Wachstum in Deutschland nennt der Verband ausdrücklich kleine und mittlere Unternehmen. Sie könnten von flexibleren Lösungen profitieren: von benutzerfreundlichen Robotern, die weniger Programmierkenntnisse erfordern, über kostengünstige Modelle bis zu Mietmodellen wie Robot-as-a-Service, die die Gesamtbetriebskosten senken sollen.
Für Betriebe heißt das: Die Technik ist erprobt, die Anbieter suchen Kunden außerhalb der Autoindustrie, und die Bedienung wird einfacher. Offen bleibt für jeden Betrieb, welcher Prozess sich wirklich eignet und wer die Anlage im Haus betreut.
Welche Aufgaben sich für Cobots eignen
Gute Kandidaten sind Tätigkeiten, die sich oft wiederholen, körperlich belasten und bei denen Teile, Lage und Ablauf weitgehend gleich bleiben. Typische Beispiele im Mittelstand:
- Maschinenbeschickung: Rohteile in die CNC-Maschine oder Presse einlegen und Fertigteile entnehmen, auch über Pausen und Schichtwechsel hinweg.
- Einfache Montage: Gehäuse verschrauben, Teile fügen, Clips setzen, oft mit Kamera und Fingergreifer.
- Palettieren und Verpacken am Bandende, siehe auch Palettierroboter.
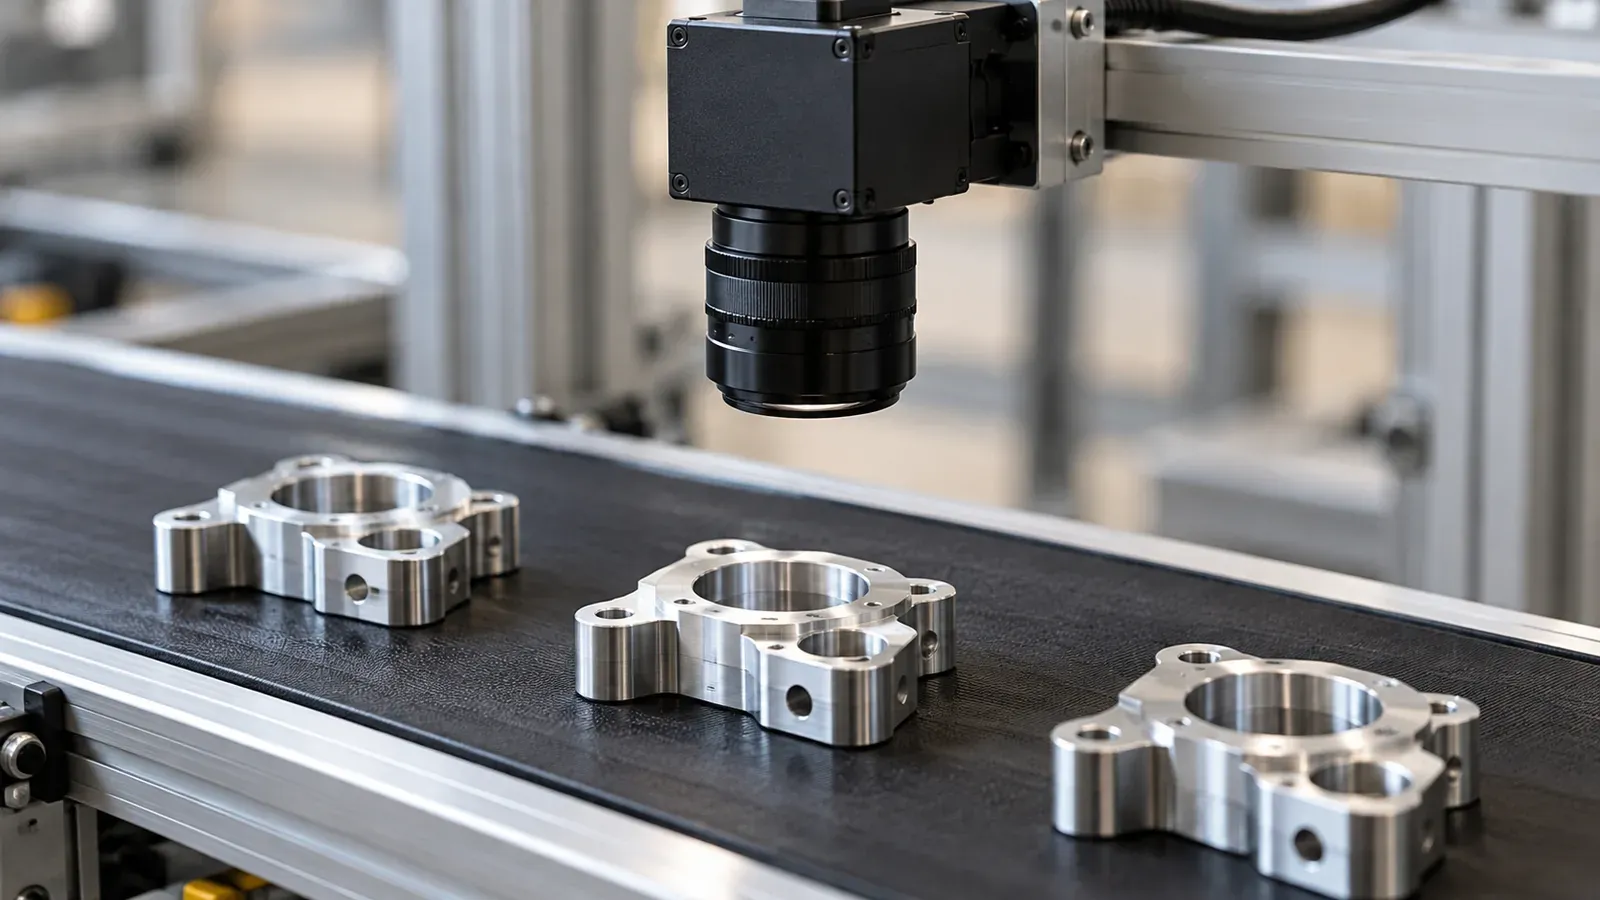
- Prüfen und Messen: Bauteil vor eine Kamera oder ein Messgerät halten und nach Ergebnis sortieren.
- Kleben, Dosieren und Entgraten mit gleichbleibender Bahn.
Weniger geeignet sind Aufgaben mit stark wechselnden, biegeschlaffen oder ungeordneten Teilen, sehr kurzen Taktzeiten oder schweren Lasten. Dort ist ein klassischer Industrieroboter in einer abgesicherten Zelle oft die bessere Wahl, oder der Prozess muss zuerst vereinfacht werden. Ein Cobot, der wegen der Kraftbegrenzung langsamer fahren muss, schafft unter Umständen den geforderten Takt nicht.
Eine einfache Prüffrage hilft bei der Auswahl: Würde eine angelernte Kraft diese Tätigkeit nach kurzer Einweisung zuverlässig erledigen, und empfindet sie die Arbeit als eintönig oder belastend? Dann lohnt der genauere Blick. Hängt das Ergebnis dagegen an Erfahrung, Fingerspitzengefühl und häufigen Entscheidungen, wird die Automatisierung aufwendig.
Wie sich einfache Montageschritte mit Kamera und Greifer automatisieren lassen und wann nicht, zeigt der Beitrag Cobots in der Montage.
Was künstliche Intelligenz am Cobot heute leistet
Viele Anbieter werben mit KI. Hilfreich ist die Frage, an welcher Stelle sie arbeitet und was ohne sie nicht ginge.
- Sehen: Kameras mit Bildverarbeitung erkennen Lage und Art eines Teils, auch wenn es nicht exakt positioniert liegt. Das ist die Voraussetzung für den Griff in eine ungeordnete Kiste oder auf ein Band mit gemischten Teilen. Mehr dazu im Beitrag Industrieroboter mit Kamera: Erkennen, führen und prüfen.
- Greifen: Software schlägt Greifpunkte vor und verbessert sie anhand von Fehlgriffen, statt jede Position von Hand einzulernen.
- Programmieren: Statt jede Bahn per Teach-in Punkt für Punkt einzugeben, erzeugen Werkzeuge Programme aus CAD-Daten, aus dem Vorführen per Hand oder aus Anweisungen in normaler Sprache. Das Ergebnis muss weiterhin geprüft und freigegeben werden, siehe Roboter programmieren mit KI.
- Prüfen: Dieselbe Kamera, die den Griff steuert, kann Oberflächenfehler oder fehlende Teile melden und die Abweichung dokumentieren.
Die Grenze verläuft dort, wo KI eine Sicherheitsfunktion übernehmen soll. Erkennt ein lernendes System etwa, ob sich ein Mensch im Arbeitsraum befindet, und gibt davon abhängig schnellere Bewegungen frei, gelten deutlich strengere Regeln. Für den Einstieg empfiehlt sich deshalb eine klare Trennung: KI für Erkennung, Planung und Qualität, geprüfte Sicherheitstechnik für den Schutz der Menschen.
Ausführlicher erklärt der Beitrag Cobot und KI, was Sehen, Greifplanung und Programmieren per Vorzeigen am Cobot heute leisten.
Sicherheit: Maschinenverordnung, ISO 10218 und Risikobeurteilung
Ab dem 20. Januar 2027 gilt die EU-Maschinenverordnung (EU) 2023/1230 in vollem Umfang und löst die Maschinenrichtlinie 2006/42/EG ab. Für Cobot-Anwendungen sind drei Punkte besonders wichtig; einen vollständigen Überblick gibt der Beitrag Maschinenverordnung 2027.
- Mensch und Maschine im gemeinsamen Raum: Die grundlegenden Anforderungen in Anhang III verlangen, bei Kontaktrisiken und möglicher psychischer Belastung sowohl die Koexistenz ohne direkte Zusammenarbeit als auch die direkte Mensch-Maschine-Interaktion zu berücksichtigen.
- Lernende Sicherheitsbauteile: Bauteile mit ganz oder teilweise selbstlernendem Verhalten, die Sicherheitsfunktionen gewährleisten, dürfen nur unter Einbeziehung einer notifizierten Stelle in Verkehr gebracht werden.
- Schutz gegen Korrumpierung: Hersteller müssen Vorkehrungen gegen Risiken aus böswilligen Handlungen Dritter treffen. Für vernetzte Roboter mit Fernwartung gehört das in jede Ausschreibung.
Wer einen Cobot mit Greifer, Vorrichtung und Peripherie zu einer Anwendung zusammenbaut, kann dabei selbst zum Hersteller im Sinne des Produktrechts werden oder beauftragt einen Integrator, der diese Rolle übernimmt. Dazu gehören Risikobeurteilung, technische Dokumentation, Konformitätserklärung und CE-Kennzeichnung. Auch wer eine bestehende Anlage um einen Roboter erweitert, sollte prüfen, ob eine wesentliche Veränderung vorliegt. Die Verordnung versteht darunter eine vom Hersteller nicht vorgesehene physische oder digitale Veränderung nach dem Inverkehrbringen oder der Inbetriebnahme. Eine wesentliche Veränderung setzt außerdem eine neue Gefährdung oder ein erhöhtes Risiko voraus, das zusätzliche Schutzeinrichtungen mit Anpassung der Sicherheitssteuerung oder zusätzliche Maßnahmen für Stabilität oder Festigkeit erfordert. Liegt sie vor, ist eine neue Konformitätsbewertung fällig. Eine pauschale Nachrüstpflicht für bestehende Anlagen ergibt sich aus der Verordnung laut DGUV dagegen nicht; deren Betrieb richtet sich weiter nach Gefährdungsbeurteilung und Betriebssicherheitsverordnung.
Technisch konkretisiert werden die Anforderungen in der Normenreihe ISO 10218. Die 2025 erschienene Neuausgabe unterscheidet erstmals zwei Roboterklassen, berücksichtigt Cybersecurity und hat die Inhalte der bisherigen Spezifikation ISO/TS 15066 zu kollaborativen Anwendungen übernommen, darunter die biomechanischen Grenzwerte für zulässige Kräfte und Drücke bei einem Kontakt. Teil 2 regelt Roboteranwendungen und Roboterzellen und ist damit für Anwender und Integratoren der wichtigere Teil. Die Einzelheiten erklärt der Beitrag Schutzmethoden nach ISO 10218.
Für die Praxis stellen DGUV und Berufsgenossenschaft Holz und Metall Hilfen bereit, etwa die Planungshilfe für Anlagen mit Leistungs- und Kraftbegrenzung und eine Umrechnungshilfe für biomechanische Grenzwerte in der Risikobeurteilung. Hinzu kommt die europäische KI-Verordnung: Für die Hochrisiko-Einstufung nach Artikel 6 Absatz 1 der KI-Verordnung muss zusätzlich eine Konformitätsbewertung durch Dritte vorgeschrieben sein. Seit dem Digital Omnibus werden die Hochrisiko-Anforderungen für Maschinen über die Maschinenverordnung umgesetzt; die entsprechenden delegierten Rechtsakte sollen bis zum 2. August 2028 gelten. Eine Kamera, die nur Teile für den Griff erkennt, ist in der Regel kein Sicherheitsbauteil; eine lernende Personenerkennung, die Schutzfunktionen steuert, kann eines sein.
Praxis-Hinweis: Klären Sie vor der Bestellung schriftlich, wer Hersteller der Gesamtanwendung ist, wer die Risikobeurteilung erstellt und wer die CE-Kennzeichnung verantwortet. Diese Frage bestimmt Aufwand, Zeitplan und Haftung.
Was ein Cobot kostet und wie die Rechnung aussieht
Der Preis des Roboterarms ist nur ein Teil der Investition. Allgemeingültige Zahlen gibt es nicht, weil die Kosten stark von Anwendung, Peripherie und Sicherheitskonzept abhängen. Eine vollständige Kalkulation umfasst:
- Roboterarm und Steuerung
- Greifer oder Werkzeug, Kamera, Teilezuführung und Vorrichtung
- Sicherheitstechnik wie Scanner und Not-Halt sowie deren Validierung
- Integration, Programmierung und Inbetriebnahme
- Risikobeurteilung, Dokumentation und CE-Kennzeichnung
- Schulung, Wartung, Ersatzteile und Softwarelizenzen
- interne Zeit für Projektleitung und Betreuung im Alltag
Eine naheliegende Frage lautet: Was bringt die Automatisierung, wenn sie am Ende so teuer ist wie ein Mitarbeiter? Die ehrliche Antwort: Ein Cobot ersetzt selten eine ganze Stelle. Er übernimmt einen Teil der Tätigkeit, oft den eintönigsten, und läuft auch in Randzeiten weiter. Die Rechnung sollte deshalb nicht nur Lohnkosten gegenüberstellen, sondern auch Ausschuss, Durchlaufzeit, Ausfälle durch körperliche Belastung und die Frage, ob sich offene Stellen überhaupt besetzen lassen.
Wer die Anfangsinvestition scheut, kann Miet- und Servicemodelle prüfen. Die IFR nennt Robot-as-a-Service ausdrücklich als Weg für kleine und mittlere Unternehmen. Prüfen Sie dann, was im Preis enthalten ist: Wartung, Software-Updates, Umrüstung auf neue Teile und erreichbarer Support.
Rechenhilfe: Erfassen Sie vor dem Projekt drei Werte am heutigen Arbeitsplatz: Zeit pro Teil, Fehler pro Schicht und Stunden pro Woche, die an der Station gebunden sind. Ohne diese Ausgangswerte lässt sich der Nutzen später nicht belegen.
Förderung: der ERP-Förderkredit Digitalisierung
Für Digitalisierungs- und Automatisierungsvorhaben im Mittelstand ist der ERP-Förderkredit Digitalisierung der KfW eine naheliegende Anlaufstelle. Er löste im Juli 2025 den früheren ERP-Digitalisierungs- und Innovationskredit ab und finanziert Investitionen und Betriebsmittel in drei Stufen: Basisdigitalisierung, LevelUp-Digitalisierung und HighEnd-Digitalisierung. Je anspruchsvoller das Vorhaben, desto günstiger der Zins. Laut Merkblatt mit Stand April 2026 gilt:
- Förderfähig sind unter anderem Hard- und Software und deren Implementierung samt interner und externer Personalkosten einschließlich Beratung, außerdem eine Maschinenanlage, wenn sie Teil einer vollumfänglichen Vernetzung eines Produktionssystems ist.
- Der Kredit beträgt höchstens 7,5 Millionen Euro je Vorhaben in Stufe 1 und höchstens 25 Millionen Euro in den Stufen 2 und 3. Einen Mindestbetrag gibt es nicht.
- In den Stufen 2 und 3 ist zusätzlich ein ERP-Förderzuschuss von höchstens 200.000 Euro möglich, nach der De-minimis-Verordnung.
- Stufe 1 steht kleinen und mittleren Unternehmen offen, die vorher den KfW-Digitalisierungs-Check durchgeführt haben.
- KI zählt als Zukunftstechnologie, wenn sie für das Vorhabensziel eine wesentliche Rolle spielt und unternehmensinterne Daten nutzt. Standardsoftware mit eingebauten KI-Funktionen reicht dafür nicht.
Beantragt wird über die Hausbank als Finanzierungspartner. Die Kombination mit anderen Fördermitteln ist im Rahmen der Beihilfegrenzen grundsätzlich möglich. Es lohnt sich daher, zusätzlich bei der Wirtschaftsförderung des eigenen Bundeslandes nach ergänzenden Programmen zu fragen. Konditionen ändern sich, verbindlich ist immer das aktuelle Merkblatt.
Der Einstieg Schritt für Schritt
- Prozesse sichten: Welche Stationen binden Personal mit eintöniger oder belastender Arbeit? Die Kandidaten nach Wiederholrate, Teilevielfalt und Takt sortieren.
- Eine Station auswählen: Lieber ein klar abgegrenzter Arbeitsplatz mit messbarem Ergebnis als die ganze Linie. Ausgangswerte erfassen.
- Machbarkeit testen: Mit echten Teilen beim Anbieter, beim Integrator oder in einem Testzentrum prüfen, ob Greifen, Erkennen und Takt funktionieren.
- Sicherheit früh klären: Herstellerrolle, Art der Zusammenarbeit, Risikobeurteilung und nötige Schutztechnik festlegen, bevor bestellt wird.
- Team beteiligen: Bediener, Instandhaltung und Betriebsrat früh einbinden und mehr als eine Person schulen, damit das Wissen nicht an einem Kopf hängt.
- Pilot messen und ausweiten: Nach einigen Wochen Betrieb die Ausgangswerte vergleichen und erst dann die nächste Station planen.
Ein Stolperstein ist die Zeit. Wer voll ausgelastet ist, hat Ideen, aber niemanden, der sie umsetzt. Deshalb gehört die Frage, wer den Cobot im Alltag betreut, umrüstet und weiterentwickelt, an den Anfang des Projekts und nicht ans Ende. Ebenso wichtig ist ein ehrlicher Abgleich mit dem, was Steuerungs- und Roboterhersteller heute schon an Assistenz mitliefern, bevor eigene Software entwickelt wird. Wer mehr als eine Station plant, findet Grundlagen zu Bauarten und Planung im Beitrag Industrieroboter im Mittelstand.
Wie weit andere Bauformen im Werk erprobt sind, behandelt Humanoide Roboter in der Produktion.
Was mit den Daten passiert
Cobot-Programme, Werkzeugparameter und gegebenenfalls Kamerabilder enthalten Informationen über den Fertigungsablauf. Halten Sie fest, welche Daten die Steuerung verarbeitet und welche ein Engineering-Rechner, ein Trainingsdienst oder die Fernwartung erhält. Beschränken Sie externe Zugriffe auf den vereinbarten Zweck und prüfen Sie, wer Änderungen freigibt. Ein kollaborativer Roboter ist nicht automatisch eine ausschließlich lokal arbeitende Datenarchitektur.
Redaktionelle Frage
Wo werden Cobots eingesetzt?
Cobots übernehmen etwa Maschinenbeschickung, Montage, Handhabung und Prüfaufgaben. Ob eine Zusammenarbeit ohne trennende Schutzeinrichtung möglich ist, ergibt sich aus der Risikobeurteilung von Arm, Werkzeug, Werkstück und Arbeitsplatz.
Die Betreuung gehört zur Investition
Benennen Sie vor dem ersten Angebot die Personen, die den Cobot bedienen, umrüsten und bei Störungen betreuen. Reservieren Sie deren Zeit auch für den Versuch mit Originalteilen. Wenn der Betrieb dafür keine Kapazität hat, gehört diese Lücke in die Projektplanung, statt nach der Lieferung den Nutzen der Anlage zu begrenzen.
Quellen
- IFR: Deutschland installiert 41 Prozent aller Industrie-Roboter in der EU (Pressemeldung World Robotics 2026, 24.09.2026), abgerufen am 27. Oktober 2026Belegstelle: PDF-Seite 1, Einleitung und „Kundenbranchen“; PDF-Seite 2, „Ausblick“.
- IFR: Five Million Robots now Operate in Factories Globally (World Robotics 2026, 24.09.2026), abgerufen am 27. Oktober 2026Belegstelle: Einleitung zum World Robotics 2026 Report und Abschnitt „Europe - overview“, Absatz zu Deutschland.
- IFR: Marktpräsentation zur Pressekonferenz World Robotics 2026, Folie „Collaborative robot installations“, abgerufen am 27. Oktober 2026Belegstelle: Präsentation, Folie 12 „Collaborative robot installations establish at 11% of industrial robots“.
- IFR: Robot Density Surges in Europe, Asia and Americas (08.04.2026, Daten 2024), abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Top countries & territories“ und „About Robot density“. Bezugsjahr der Dichtewerte ist 2024.
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- IHK Lippe zu Detmold: Neue EU-Maschinenverordnung gilt ab 2027 (aktualisiert 16.04.2026), abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Übergang von der Richtlinie zur Verordnung“, „Pflichten der Hersteller“ und „Was ist neu?“.
- DGUV Test: FAQ zur EU-Maschinenverordnung, abgerufen am 27. Oktober 2026Belegstelle: FAQ, Abschnitte „Inkrafttreten, Nachrüstung“ und „Umbauten/Veränderungen“.
- BG BAU: Auswirkungen der EU-Maschinenverordnung 2023/1230 auf Konstruktion und Normung, abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Inhalte des Anhangs I der MVO“, „Schutz gegen Korrumpierung“ und „Prüfung von KI-Funktionen“.
- DGUV, Institut für Arbeitsschutz (IFA): Fachinfo Kollaborierende Roboter (Cobots), abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Sichere Kooperation von Mensch und Roboter“ und „Umrechnungshilfe“.
- ISO 10218-2:2025 Robotics, Safety requirements, Part 2: Industrial robot applications and robot cells, abgerufen am 27. Oktober 2026Belegprüfung offen: ISO-Seite antwortet mit HTTP 403; Normvolltext nicht geprüft.
- SICK: Mehr Sicherheit für Mensch und Maschine, die überarbeitete ISO 10218, abgerufen am 27. Oktober 2026Belegstelle: Interviewfragen „Was ist neu an der ISO 10218:2025?“ und „Welche strukturellen Änderungen gibt es?“. Herstellerinterview, kein Normvolltext.
- KfW: Merkblatt ERP-Förderkredit Digitalisierung, Kredit Nr. 511 (Stand 23.04.2026), abgerufen am 27. Oktober 2026Belegstelle: Merkblatt 511/512, Stand 23.04.2026: „Förderfähige Maßnahmen“, Seiten 2–4; „Kreditbetrag“, Seite 6; „ERP-Förderzuschuss“, Seiten 7–8; „Antragstellung“, Seite 8.
- Bundeswirtschaftsministerium: Digitalisierung und Innovationen im Mittelstand, verbesserte Fördermöglichkeiten ab Juli 2025, abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „FÖRDERVORAUSSETZUNGEN“ und „INHALTE DES NEUEN PORTFOLIOS IM ÜBERBLICK“ des Beitrags zu den neuen ERP-Förderkrediten ab Juli 2025. Überschrift und Einleitung zum Start der neuen Programme am 1. Juli 2025.
- KPMG: Digital Omnibus on AI, Verordnung (EU) 2026/1744 (Juli 2026), abgerufen am 27. Oktober 2026Belegstelle: Abschnitt 1 „Verschobener Geltungsbeginn der Vorschriften für Hochrisiko-KI-Systeme“. Sekundärquelle zu den verschobenen Terminen.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- EUR-Lex: Digital Omnibus on AI, Verordnung (EU) 2026/1744, Artikel 1 und 3, abgerufen am 29. Oktober 2026Belegstelle: Art. 3 Nr. 1: Ergänzung des Art. 8 der Maschinenverordnung um delegierte Rechtsakte für Hochrisiko-KI, anzuwenden spätestens ab 2. August 2028; Art. 4 zum Inkrafttreten.
- EUR-Lex: KI-Verordnung, Fassung vom 27.07.2026, Artikel 2 Absatz 2, Artikel 6 Absatz 1 und Anhang I, abgerufen am 29. Oktober 2026Belegstelle: Art. 6 Abs. 1 zur Hochrisiko-Einstufung und Anhang I zur produktsicherheitsrechtlichen Einordnung; Art. 113 zum gestaffelten Geltungsbeginn. Konsolidierte Fassung vom 27.07.2026.
- IFR: President’s Report, 24.09.2026, Neuinstallationen und Serviceroboter-Stichprobe, abgerufen am 29. Oktober 2026Belegstelle: „President’s Report by Jane Heffner“ vom 24.09.2026, Absatz zu 66.000 Cobot-Installationen und 11 Prozent Anteil.
- ISO 10218-1:2025, Normkatalog, Ausgabe Februar 2025, abgerufen am 29. Oktober 2026Belegprüfung offen: ISO-Seite antwortet mit HTTP 403; Normvolltext nicht geprüft.
- IFR: AI in Robotics, Einsatzfelder von Bildverarbeitung, Greifplanung und Programmierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitt „How AI is supporting robotics“, Absätze zu Computer Vision, SLAM, Bewegungs-/Greifplanung und Codegenerierung.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien