Industrieroboter mit Kamera: Erkennen, führen und prüfen
Industrieroboter mit Kamera erkennen Werkstücke, bestimmen deren Lage oder prüfen sichtbare Merkmale. Dafür müssen Beleuchtung, Bildauswertung und Roboterkoordinaten zusammenpassen; KI ist eine mögliche Auswertungsmethode, keine Voraussetzung für jede Aufgabe.
Inhalt
- Wie Bildverarbeitung am Roboter funktioniert
- Wofür Kameras am Roboter eingesetzt werden
- Klassische Bildverarbeitung oder KI?
- Anlernen: Was ein KI-Modell braucht
- Grenzen und Recht
- Auswahl und Einführung
- Typische Fehler in Bildverarbeitungsprojekten
- Was mit den Daten passiert
- Grenzmuster gehören in den Versuch
Industrieroboter mit Kamera erkennen Werkstücke, bestimmen deren Lage oder prüfen sichtbare Merkmale. Dafür müssen Beleuchtung, Bildauswertung und Roboterkoordinaten zusammenpassen; KI ist eine mögliche Auswertungsmethode, keine Voraussetzung für jede Aufgabe.
Vor der Kameraauswahl steht die Prüfaufgabe. Ein System, das die Lage eines Werkstücks erkennt, kann damit noch keinen feinen Oberflächenfehler bewerten.
Wie Bildverarbeitung am Roboter funktioniert
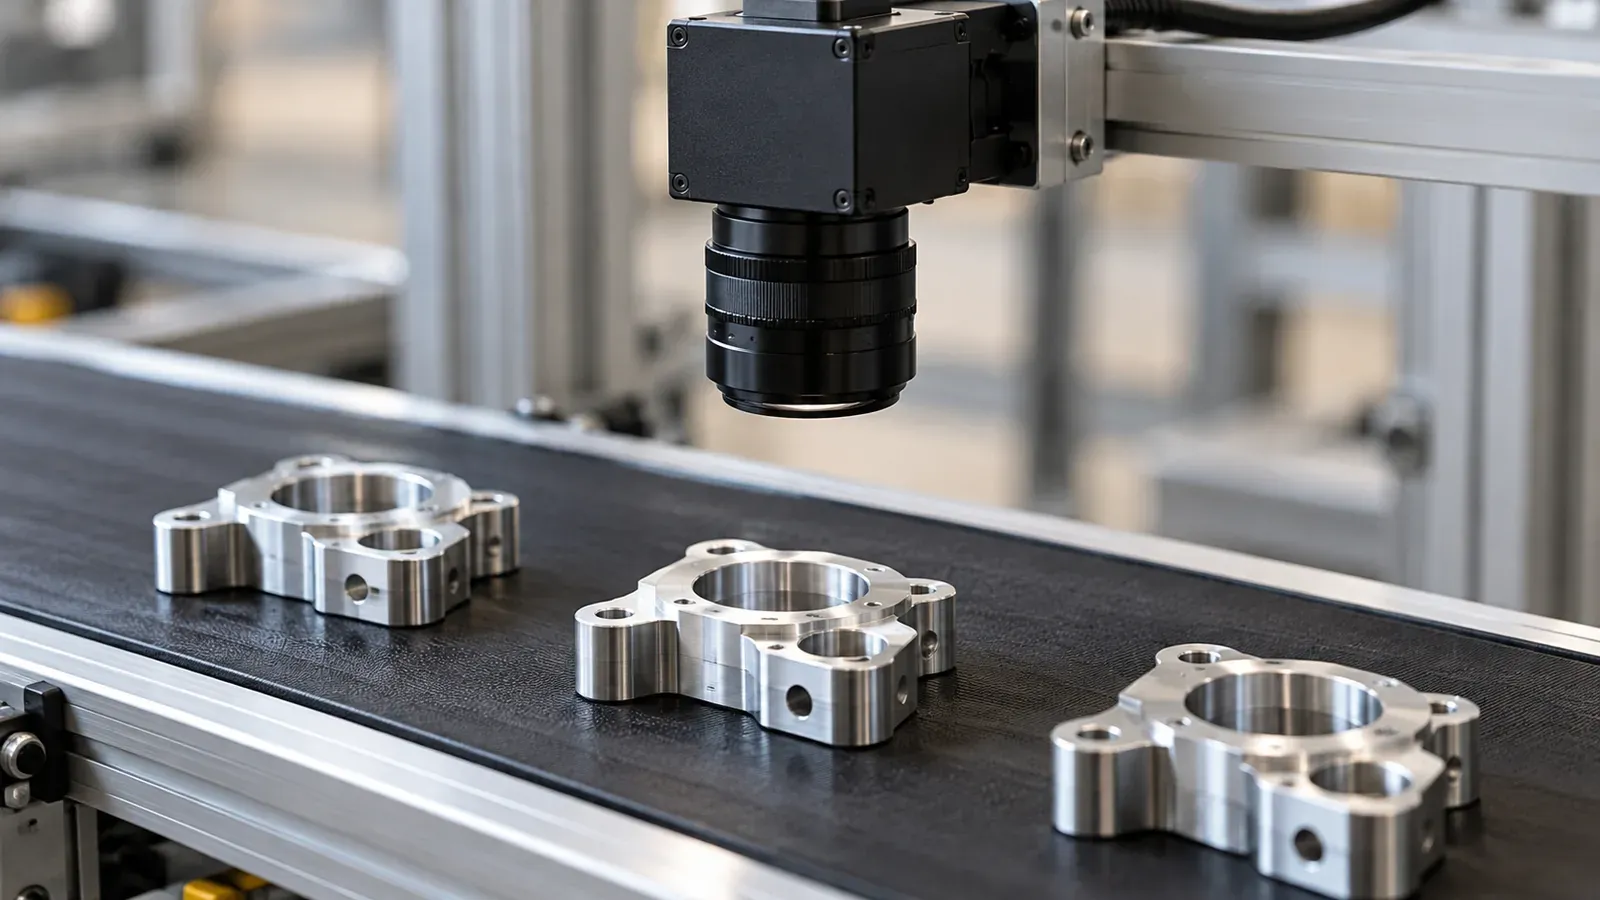
Eine Kamera nimmt ein Bild des Arbeitsbereichs auf, eine Software wertet es aus und gibt dem Roboter Koordinaten, Typ oder ein Prüfergebnis. Damit das funktioniert, müssen Kamera und Roboter kalibriert sein: Die Software muss wissen, welcher Bildpunkt welcher Position im Raum entspricht. Je nach Aufgabe kommen verschiedene Systeme zum Einsatz:
- 2D-Kameras erkennen Lage und Drehung flacher Teile auf einer Ebene, etwa auf einem Förderband, und lesen Codes und Beschriftungen.
- 3D-Kameras und Sensoren erfassen zusätzlich die Höhe. Sie sind die Grundlage für den Griff in die Kiste und für das Depalettieren gemischter Ladungen.
- Kameras am Greifer bewegen sich mit dem Roboter und schauen aus der Nähe, etwa zum Feinpositionieren oder zur Prüfung aus mehreren Blickwinkeln.
- Feste Kameras über dem Arbeitsbereich behalten den Überblick und arbeiten parallel zur Roboterbewegung.
Mindestens so wichtig wie die Kamera ist die Beleuchtung. Spiegelnde Metalloberflächen, wechselndes Tageslicht oder Schatten durch den Roboterarm können dazu führen, dass ein System im Labor funktioniert und in der Halle nicht.
Wofür Kameras am Roboter eingesetzt werden
- Griff in die Kiste: Ungeordnete Teile erkennen, einen erreichbaren Greifpunkt wählen und kollisionsfrei greifen.
- Pick and Place vom Band: Teile in beliebiger Lage aufnehmen und geordnet ablegen.
- Depalettieren: Packstücke unterschiedlicher Größe auf gemischten Paletten erkennen, siehe Packmuster und Palettenwechsel.
- Sichtprüfung: Oberflächenfehler, fehlende Teile, falsche Farbe oder Montagefehler melden, bevor das Teil weiterläuft.
- Messen: Maße und Positionen prüfen, etwa Bohrbilder oder Spaltmaße.
- Identifizieren: Codes, Typenschilder und Beschriftungen lesen und Daten automatisch erfassen.
Zwei dieser Aufgaben vertiefen eigene Beiträge: Qualitätskontrolle mit Robotern und der Griff in die Kiste beim Bin Picking.
Klassische Bildverarbeitung oder KI?
Klassische Bildverarbeitung arbeitet mit festen Regeln: Kanten finden, Muster vergleichen, Flächen messen. Sie ist schnell, nachvollziehbar und sehr zuverlässig, wenn Teile und Licht gleich bleiben. Lernende Verfahren, meist neuronale Netze, werden mit Beispielbildern trainiert und kommen besser mit natürlichen Schwankungen zurecht: Kratzer, die jedes Mal anders aussehen, Holzmaserung, Textilien, Lebensmittel, gemischte Teile.
In der Praxis werden beide kombiniert. Die klassische Bildverarbeitung übernimmt Positionen und Maße, die KI entscheidet bei Fehlern, die sich schwer in Regeln fassen lassen. Für die Sichtprüfung bedeutet das: Was eindeutig messbar ist, wird gemessen; was ein erfahrener Prüfer mit dem Auge beurteilt, wird gelernt.
KI ersetzt keine gute Beleuchtung und keine saubere Kalibrierung. Sie hilft dort, wo Fehler zu vielfältig sind, um sie in Regeln zu fassen.
Anlernen: Was ein KI-Modell braucht
Lernende Sichtprüfung steht und fällt mit den Bildern, aus denen sie lernt. Vier Punkte entscheiden über den Erfolg:
- Repräsentative Bilder: Gutteile und Fehlerteile aus dem echten Prozess, unter echtem Licht, aus allen Schichten und Chargen.
- Klare Fehlerkataloge: Was ist ein Fehler, was nur ein Schönheitsmakel? Ohne gemeinsame Definition von Qualität und Fertigung lernt das Modell Widersprüche.
- Seltene Fehler: Fehler, die selten vorkommen, fehlen oft im Bildbestand. Hier helfen Verfahren, die nur Gutteile lernen und Abweichungen davon melden.
- Laufende Kontrolle: Ändern sich Material, Lieferant oder Licht, kann die Erkennung nachlassen. Stichproben und eine Rückmeldung aus der Nacharbeit halten das Modell aktuell.
Ein guter Start ist eine Station, an der heute Menschen prüfen und an der die Folgen übersehener Fehler gut messbar sind. Bewährt hat sich ein Parallelbetrieb: Die Kamera prüft mit, der Mensch entscheidet, und erst wenn die Ergebnisse über Wochen übereinstimmen, übernimmt das System.
Grenzen und Recht
Eine Kamera, die Teile für den Griff erkennt oder Qualität prüft, ist in der Regel kein Sicherheitsbauteil. Anders ist es, wenn ein lernendes Bildverarbeitungssystem Menschen erkennt und davon abhängig Schutzfunktionen steuert. Dann greifen die strengeren Regeln der EU-Maschinenverordnung, die ab dem 20. Januar 2027 gilt, für Sicherheitsbauteile mit selbstentwickelndem Verhalten, und zusätzliche Anforderungen aus der europäischen KI-Verordnung sind zu prüfen. Für die Hochrisiko-Einstufung nach Artikel 6 Absatz 1 der KI-Verordnung muss zusätzlich eine Konformitätsbewertung durch Dritte vorgeschrieben sein. Seit dem Digital Omnibus werden die Hochrisiko-Anforderungen für Maschinen über die Maschinenverordnung umgesetzt; die entsprechenden delegierten Rechtsakte sollen bis zum 2. August 2028 gelten. Details erklärt der Beitrag Maschinenverordnung 2023/1230.
Ein zweiter Punkt ist die Geheimhaltung: Bilder aus der Fertigung zeigen Produkte und Prozesse. Wer Bilddaten zum Training an einen Dienstleister gibt, sollte Speicherort, Nutzungsrechte und Löschung vertraglich regeln oder lokale Lösungen prüfen.
Auswahl und Einführung
- Aufgabe präzise beschreiben: Erkennen, Greifen, Prüfen oder Messen? Welche Teile, welche Fehler, welche Taktzeit?
- Mit eigenen Teilen und eigenem Licht testen, nicht mit Demo-Teilen.
- Schnittstellen zu Roboter und Steuerung klären, ebenso die Speicherung der Prüfergebnisse.
- Verantwortliche im Haus benennen, die neue Teile anlernen und Fehlentscheidungen auswerten.
- Erfolg messen: Schlupf, also übersehene Fehler, und Pseudoausschuss, also fälschlich aussortierte Gutteile, getrennt erfassen.
Typische Fehler in Bildverarbeitungsprojekten
- Das System wird mit Musterteilen aus dem Labor angelernt und scheitert an der Streuung der Serie.
- Die Beleuchtung wird nachträglich ergänzt, statt sie von Anfang an mit der Kamera zu planen.
- Es fehlt eine gemeinsame Definition, was ein Fehler ist, und Qualität und Fertigung bewerten Grenzfälle unterschiedlich.
- Prüfergebnisse werden nicht gespeichert, sodass sich Fehlentscheidungen später nicht nachvollziehen lassen.
- Niemand ist verantwortlich, neue Varianten anzulernen, und das System veraltet mit jedem Produktwechsel.
Wer diese Punkte im Lastenheft adressiert, erhöht die Chance deutlich, dass das System nach der Abnahme zuverlässig arbeitet.
Die Abgrenzung von Vorführung und Werkseinsatz behandelt Humanoide Roboter in der Produktion. Die Prüfung von Bewegungsprogrammen erläutert Industrieroboter programmieren.
Was mit den Daten passiert
Die Kamera liefert Bilder an die Auswertung; diese übergibt beispielsweise Objektlagen oder Prüfergebnisse an die Steuerung. Werden Aufnahmen zum Training oder zur Diagnose gespeichert, können Bauteilgeometrie, Seriennummern oder Arbeitsplätze sichtbar sein. Legen Sie fest, welche Bilder benötigt werden, wer sie abrufen darf und ob externe Verarbeitung stattfindet. Die Bezeichnung KI sagt darüber allein nichts aus.
Grenzmuster gehören in den Versuch
Lassen Sie die geplante Auswertung mit Gutteilen, Fehlerteilen und strittigen Grenzmustern unter dem Licht des späteren Arbeitsplatzes prüfen. Erfassen Sie übersehene Fehler und falsch aussortierte Gutteile getrennt. Diese Ergebnisse sollten die Bestellung bestimmen, zusammen mit einer benannten Person, die neue Varianten und Fehlentscheidungen im Betrieb betreut.
Quellen
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- Verordnung (EU) 2023/1230, Anhang I (Teil A und Teil B), Lesefassung gesetze.legal, abgerufen am 27. Oktober 2026Belegstelle: Anhang I Teil A Nummern 5 und 6 der Verordnung (EU) 2023/1230.
- BG BAU: Auswirkungen der EU-Maschinenverordnung 2023/1230 auf Konstruktion und Normung, abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Inhalte des Anhangs I der MVO“, „Schutz gegen Korrumpierung“ und „Prüfung von KI-Funktionen“.
- KPMG: Digital Omnibus on AI, Verordnung (EU) 2026/1744 (Juli 2026), abgerufen am 27. Oktober 2026Belegstelle: Abschnitt 1 „Verschobener Geltungsbeginn der Vorschriften für Hochrisiko-KI-Systeme“. Sekundärquelle zu den verschobenen Terminen.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- EUR-Lex: Digital Omnibus on AI, Verordnung (EU) 2026/1744, Artikel 1 und 3, abgerufen am 29. Oktober 2026Belegstelle: Art. 3 Nr. 1: Ergänzung des Art. 8 der Maschinenverordnung um delegierte Rechtsakte für Hochrisiko-KI, anzuwenden spätestens ab 2. August 2028; Art. 4 zum Inkrafttreten.
- EUR-Lex: KI-Verordnung, Fassung vom 27.07.2026, Artikel 2 Absatz 2, Artikel 6 Absatz 1 und Anhang I, abgerufen am 29. Oktober 2026Belegstelle: Art. 6 Abs. 1 zur Hochrisiko-Einstufung und Anhang I zur produktsicherheitsrechtlichen Einordnung; Art. 113 zum gestaffelten Geltungsbeginn. Konsolidierte Fassung vom 27.07.2026.
- Basler: Bildgeführte Robotik, Kameras und Koordinatenübertragung, abgerufen am 29. Oktober 2026Belegstelle: Einleitung „Robotik“ zum Einsatz von Computer Vision; Abschnitte „Schnelle Integration durch Kompatibilität“ und „Konformität mit ROS und GenICam“.
- Cognex: In-Sight 2800, Kombination von Deep Learning und regelbasierter Bildverarbeitung, abgerufen am 29. Oktober 2026Belegstelle: PDF-Seiten 4–5, „Deep learning tools“, „Training“ und „Rule-based vision tools“; Herstellerangabe zum konkreten In-Sight-2800-System.
- IFR: AI in Robotics, Einsatzfelder von Bildverarbeitung, Greifplanung und Programmierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitt „How AI is supporting robotics“, Absätze zu Computer Vision, SLAM, Bewegungs-/Greifplanung und Codegenerierung.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien