Industrieroboter programmieren: Teach-in, offline und KI
Industrieroboter programmieren Sie per Teach-in, offline aus einem digitalen Modell oder mit ergänzenden KI-Werkzeugen. KI kann Entwürfe liefern; Bahnprüfung, Simulation und Freigabe bleiben Aufgaben des verantwortlichen Teams.
Inhalt
Industrieroboter programmieren Sie per Teach-in, offline aus einem digitalen Modell oder mit ergänzenden KI-Werkzeugen. KI kann Entwürfe liefern; Bahnprüfung, Simulation und Freigabe bleiben Aufgaben des verantwortlichen Teams.
Für die Auswahl zählt auch, wer neue Teile einrichtet und wie lange die Zelle dafür stillsteht. Ein schneller Programmentwurf spart erst dann Arbeit, wenn Prüfung und Anpassung an der echten Zelle mitgerechnet sind. Wie dieselben Werkzeuge bei Steuerungen eingesetzt werden, beschreibt der Pillar SPS-Programmierung mit KI: Entwurf, Test und Freigabe.
Die klassischen Wege, einen Roboter zu programmieren
Teach-in mit dem Programmierhandgerät
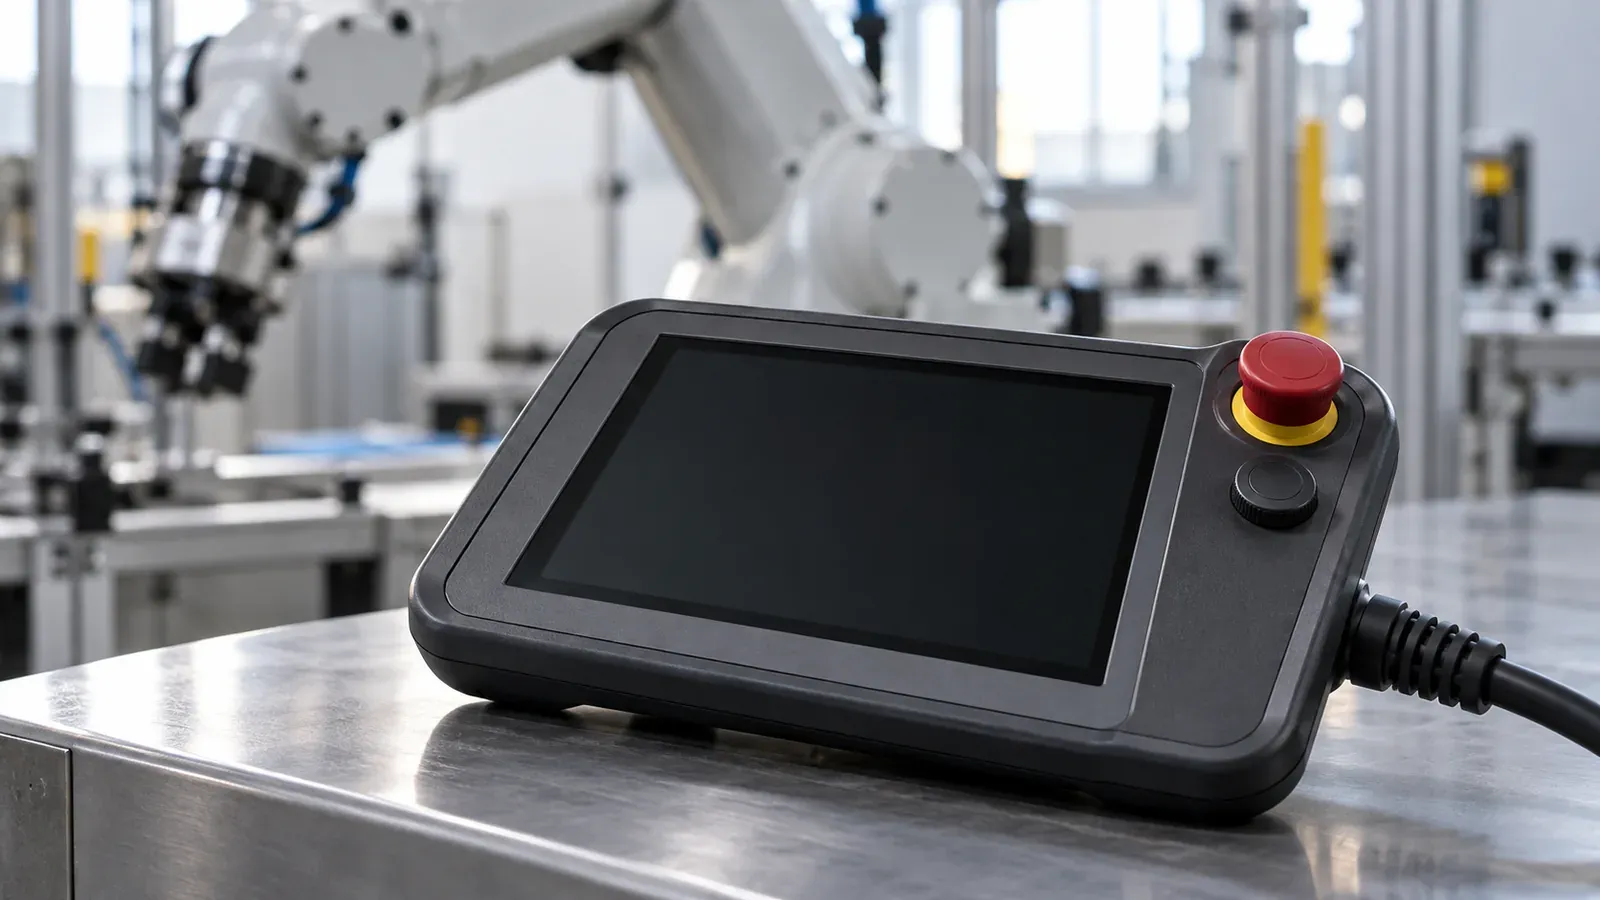
Der Programmierer fährt den Roboter mit dem Handgerät an jede gewünschte Position und speichert sie. Dazu kommen Befehle für Greifer, Wartezeiten und Signale. Teach-in ist anschaulich und braucht keine zusätzliche Software, bindet aber den Roboter während der Programmierung und wird bei komplexen Bahnen, etwa beim Schweißen, schnell aufwendig.
Handführung
Vor allem bei Cobots lässt sich der Arm von Hand an die Positionen führen. Eine grafische Oberfläche ordnet die Punkte zu Abläufen. Das senkt die Einstiegshürde deutlich und ist ein Grund, warum Cobots für Betriebe ohne eigene Robotikfachleute attraktiv sind. Mehr dazu im Beitrag Cobots im Prozess einordnen.
Offline-Programmierung
Bahnen und Abläufe entstehen am Rechner in einer Simulation der Roboterzelle, oft direkt aus CAD-Daten der Werkstücke. Der Roboter produziert währenddessen weiter. In der Simulation lassen sich Erreichbarkeit, Kollisionen und Taktzeit prüfen. Vor dem Einsatz wird das Programm an der realen Zelle eingemessen und getestet, weil Modell und Wirklichkeit nie ganz übereinstimmen.
Textbasierte Programmierung
Jeder Roboterhersteller hat eine eigene Programmiersprache. Wer sie beherrscht, kann Programme direkt schreiben, Variablen und Schleifen nutzen und komplexe Logik umsetzen. Das ist mächtig, aber an Fachwissen und an den Hersteller gebunden.
Merksatz: Die Programmierart bestimmt, wer im Betrieb einen Roboter umstellen kann. Wer nur eine Person hat, die das Handgerät beherrscht, hat einen Engpass, egal wie gut der Roboter ist.
Wo KI beim Roboter programmieren hilft
- Bahnen aus CAD-Daten: Software erkennt Kanten, Nähte oder Konturen im 3D-Modell und schlägt Bahnen für Schweißen, Kleben oder Entgraten vor.
- G-Code und Werkzeugwege: Für Bearbeitungsaufgaben mit dem Roboter, etwa Fräsen, Schleifen oder Schweißen, erzeugen Werkzeuge Werkzeugwege, die ein Programmierer prüft und anpasst.
- Anweisungen in normaler Sprache: Sprachmodelle übersetzen Beschreibungen wie „Teil aus Fach 3 nehmen, an der Kamera prüfen, auf Band ablegen“ in einen Programmentwurf.
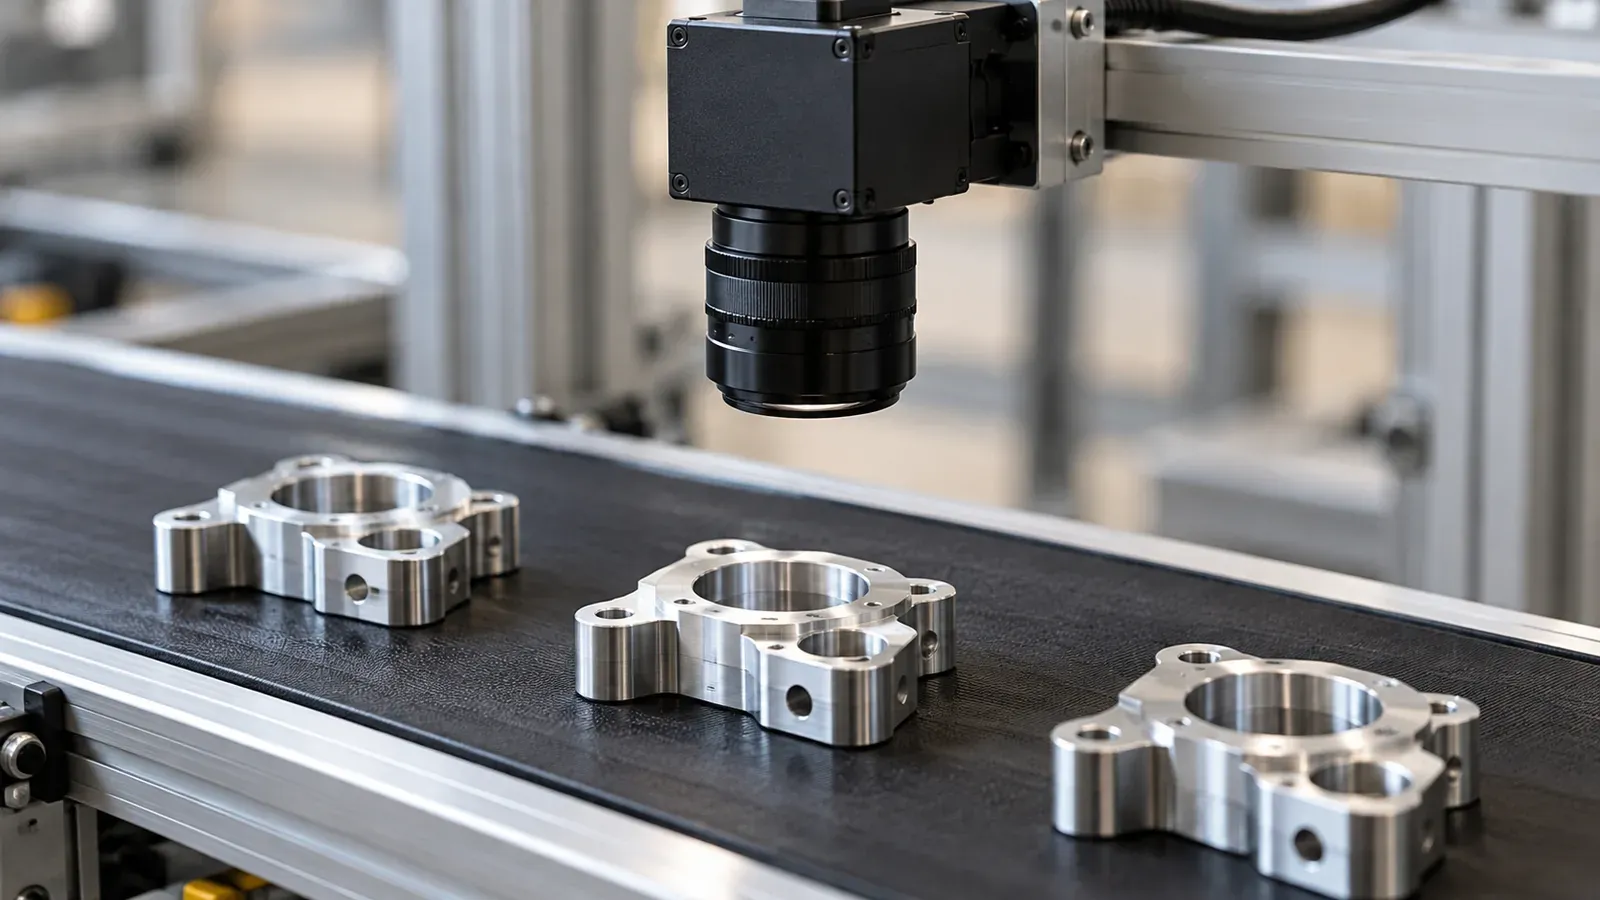
- Greifpunkte mit Kamera: Lernende Bildverarbeitung bestimmt, wo ein Teil gegriffen wird, statt jede Position einzulernen. Mehr dazu im Beitrag Industrieroboter mit Kamera: Erkennen, führen und prüfen.
- Lernen aus Vorführung: Der Mensch zeigt eine Bewegung, das System leitet daraus ein Programm ab und verfeinert es.
- Code erklären und dokumentieren: Bestehende Roboterprogramme werden verständlich beschrieben, das hilft bei Übergaben und Störungssuche.
Die IFR sieht in benutzerfreundlichen Robotern, die weniger Programmierkenntnisse erfordern, ausdrücklich einen Wachstumstreiber für kleine und mittlere Unternehmen. KI ist ein Teil dieser Entwicklung, aber nicht der einzige: Grafische Oberflächen, Vorlagen für Standardaufgaben und vorkonfigurierte Anwendungspakete tragen ebenso dazu bei.
Wo die Grenzen liegen
- Prozesswissen: Ob eine Schweißnaht hält oder eine Klebung dicht ist, hängt von Parametern ab, die ein Modell nicht aus dem CAD ablesen kann. Erfahrung bleibt nötig.
- Abweichungen zwischen Modell und Realität: Toleranzen von Teilen und Vorrichtungen erfordern Messung und Korrektur an der echten Zelle.
- Herstellersprachen: Allgemeine Sprachmodelle kennen Befehle und Eigenheiten einzelner Robotersprachen oft nur unvollständig.
- Sicherheit: Geschwindigkeiten, Schutzbereiche und sichere Zonen werden in der Sicherheitssteuerung konfiguriert und validiert, nicht von einem KI-Vorschlag.
Testen und Freigeben
Ein KI-Vorschlag ist ein Entwurf. Bevor er an der realen Zelle läuft, sollte er in der Simulation geprüft werden, dann mit reduzierter Geschwindigkeit im Einrichtbetrieb, und erst danach in voller Geschwindigkeit. Jede Freigabe gehört dokumentiert, ebenso jede Änderung an Bahnen und Parametern. Wer Programme in einer Versionsverwaltung ablegt, findet bei Störungen schneller heraus, was sich geändert hat.
Praxis-Hinweis: Legen Sie für jede Zelle fest, wer Programme ändern darf, wer freigibt und wo die aktuelle Fassung liegt. Das klingt banal, verhindert aber die häufigste Störungsursache nach Umbauten: unklare Programmstände.
Roboter programmieren lernen
Die gute Nachricht für Betriebe: Die Einstiegshürde sinkt. Für Cobots reichen oft Schulungen von wenigen Tagen, um einfache Abläufe selbst einzurichten. Für klassische Industrieroboter bieten Hersteller und Bildungsträger Grund- und Aufbaukurse an. Sinnvoll ist, nicht nur eine Person zu schulen, sondern Bediener, Einrichter und Instandhaltung je nach Rolle, damit kleine Änderungen nicht auf den einen Spezialisten warten müssen.
Mit KI-Werkzeugen verschiebt sich der Schwerpunkt: weniger Punkte einlernen, mehr Aufgaben präzise beschreiben, Vorschläge prüfen und Ergebnisse bewerten. Diese Fähigkeit sollte in jeder Schulung vorkommen.
Welche Programmierart zu welchem Betrieb passt
- Wenige Varianten, große Serien: Teach-in oder Offline-Programmierung durch einen Integrator, interne Leute für kleine Anpassungen schulen.
- Viele Varianten, kleine Losgrößen: Offline-Programmierung aus CAD-Daten oder Cobot mit Handführung und grafischer Oberfläche, ergänzt um KI-gestützte Bahnvorschläge.
- Bahnintensive Prozesse wie Schweißen oder Entgraten: Offline-Programmierung mit Simulation und CAD-basierten Bahnen, Feinabstimmung an der Zelle.
- Wechselnde, ungeordnete Teile: Kamera mit lernender Bildverarbeitung für Greifpunkte statt fest eingelernter Positionen.
Häufig ist die Kombination am wirtschaftlichsten: Ein Integrator legt Grundprogramm und Sicherheitskonfiguration an, das eigene Team ergänzt neue Teile mit Vorlagen und Assistenz.
Wichtig ist, die Entscheidung nicht allein nach dem Roboter zu treffen. Die Software für Programmierung und Simulation, die Verfügbarkeit von Schulungen und die Frage, ob das eigene Team sie bedienen kann, prägen den Alltag mehr als ein Datenblattwert.
Was mit den Daten passiert
Teach-in speichert Positionen und Abläufe in der Steuerungsumgebung; Offline-Planung verarbeitet zusätzlich Modelle von Zelle, Werkzeug und Werkstück. Ein KI-Assistent kann ausgewählte Programmteile als Kontext erhalten. Prüfen Sie deshalb vor seiner Nutzung, ob der Kontext lokal verarbeitet oder an einen externen Dienst übertragen wird. Geben Sie nur freigegebene Daten weiter und kontrollieren Sie den erzeugten Programmstand vor dem Import.
Redaktionelle Frage
In welcher Programmiersprache werden Roboter programmiert?
Industrieroboter nutzen je nach Hersteller eigene Programmiersprachen und Bedienumgebungen. Teach-in und Offline-Programmierung sind Verfahren zur Programmerstellung; die ausführbare Sprache und unterstützte Schnittstellen richten sich nach der konkreten Steuerung.
Die Änderung muss im Team nachvollziehbar sein
Legen Sie für eine Zelle fest, wer Programme ändern und freigeben darf und wo der geprüfte Stand liegt. Lassen Sie eine zweite geschulte Person einen Variantenwechsel anhand dieser Unterlagen nachvollziehen. So prüfen Sie, ob die gewählte Programmierart im Alltag tragfähig ist. Den Aufbau der Zelle erläutern die Grundlagen zu Industrierobotern.
Quellen
- IFR: Deutschland installiert 41 Prozent aller Industrie-Roboter in der EU (Pressemeldung World Robotics 2026, 24.09.2026), abgerufen am 27. Oktober 2026Belegstelle: PDF-Seite 1, Einleitung und „Kundenbranchen“; PDF-Seite 2, „Ausblick“.
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- Beckhoff: TwinCAT Kinematic Transformation, Roboterbewegungen mit G-Code, abgerufen am 29. Oktober 2026Belegstelle: Produktbeschreibung und „Features“, G-Code nach DIN 66025 und PLCopen-Bausteine.
- KUKA: Offline-Programmierung und Programmierung an der Zelle, WOLL-Anwendungsbericht, abgerufen am 29. Oktober 2026Belegstelle: Abschnitte „Offline programmieren mit KUKA.Sim“ und „Bequeme Bedienung über Smart-Pad“.
- IFR: Humanoide lernen aus Vorführungen, Impulse für klassische Roboterprogrammierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitte „Robots for human-centric environments“ und „Trends driving development“.
- IFR: AI in Robotics, Einsatzfelder von Bildverarbeitung, Greifplanung und Programmierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitt „How AI is supporting robotics“, Absätze zu Computer Vision, SLAM, Bewegungs-/Greifplanung und Codegenerierung.
- RoboDK: Agent Skills, Herstellerdokumentation zu KI-Agenten und Controllerprogrammen, abgerufen am 29. Oktober 2026Belegstelle: README, „The skills“, „Using them“ und „Safety“.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien