Industrieroboter: Bauarten, Aufbau und Arbeitsraum
Industrieroboter bewegen Werkzeuge oder Werkstücke auf programmierten Bahnen. Knickarm, SCARA, Delta und Portal unterscheiden sich in Bewegungsachsen und Arbeitsraum; welche Bauart passt, ergibt sich aus der Aufgabe.
Inhalt
- Was ist ein Industrieroboter?
- Welche Industrieroboter gibt es?
- Aufbau: Was zu einer Roboterzelle gehört
- Wo der Markt steht
- Einsatzgebiete: Welche Aufgaben sich eignen
- Was künstliche Intelligenz am Industrieroboter leistet
- Planung und Integration Schritt für Schritt
- Sicherheit und Recht
- Kosten und Wirtschaftlichkeit
- Kenngrößen für die Auswahl
- Neu oder gebraucht?
- Was mit den Daten passiert
- Die Abnahme vor dem Kauf beschreiben
Industrieroboter bewegen Werkzeuge oder Werkstücke auf programmierten Bahnen. Knickarm, SCARA, Delta und Portal unterscheiden sich in Bewegungsachsen und Arbeitsraum; welche Bauart passt, ergibt sich aus der Aufgabe.
Für ein erstes Projekt brauchen Sie mehr als Traglast und Reichweite. Erst zusammen mit Greifer, Teilezuführung, Schutztechnik und Steuerung entsteht eine Zelle, deren Leistung sich abnehmen lässt.
Was ist ein Industrieroboter?
Die International Federation of Robotics (IFR) stützt sich auf die Definition der Norm ISO 8373:2021. Danach ist ein Industrieroboter ein automatisch gesteuerter, frei programmierbarer Mehrzweck-Manipulator, der in drei oder mehr Achsen programmierbar ist. Er kann fest montiert oder auf einer mobilen Plattform befestigt sein und wird für Automatisierungsaufgaben in einer industriellen Umgebung eingesetzt.
Zwei Merkmale grenzen ihn von anderen Maschinen ab. Erstens ist er umprogrammierbar: Bewegungen und Abläufe lassen sich ändern, ohne die Mechanik umzubauen. Zweitens ist er vielseitig: Mit einem anderen Greifer oder Werkzeug übernimmt derselbe Roboter eine andere Aufgabe. Eine Sondermaschine, die nur eine einzige Bewegung ausführt, ist dagegen kein Industrieroboter im Sinne der Norm, auch wenn sie hoch automatisiert arbeitet.
Welche Industrieroboter gibt es?
Die IFR unterscheidet Industrieroboter nach ihrer mechanischen Struktur. Für die Praxis im Mittelstand sind vor allem die folgenden Bauarten und kollaborativen Ausführungen wichtig:
- Knickarmroboter (Gelenkarmroboter): Er hat drei oder mehr Drehgelenke, meist sechs Achsen, und ähnelt einem menschlichen Arm. Er erreicht Punkte aus vielen Richtungen und ist der Allrounder für Schweißen, Handhaben, Maschinenbeschickung und Palettieren.
- SCARA-Roboter: Zwei parallele Drehgelenke bewegen den Arm schnell in einer Ebene, eine Hubachse sorgt für die Höhe. Typisch sind Montage und Pick and Place kleiner Teile.
- Delta- oder Parallelroboter: Mehrere Arme bilden eine geschlossene Struktur und tragen eine leichte Plattform. Sie sind sehr schnell und kommen beim Sortieren und Verpacken leichter Produkte zum Einsatz, etwa in der Lebensmittel- und Pharmaindustrie.
- Portal- oder Linearroboter (kartesische Roboter): Drei Linearachsen bilden ein rechtwinkliges Koordinatensystem. Sie decken große Arbeitsräume ab, tragen hohe Lasten und eignen sich für Palettieren, Beschicken über mehrere Maschinen und das Handhaben langer Teile.
- Kollaborierende Roboter (Cobots): Meist Knickarmroboter, deren Anwendung so ausgelegt ist, dass Menschen im selben Arbeitsraum arbeiten können. Mehr dazu im Beitrag Cobot im Mittelstand.
Daneben nennt die IFR Zylinder- und Polarroboter, die heute seltener eingesetzt werden. Welche Bauart passt, hängt von Arbeitsraum, Traglast, Taktzeit, Genauigkeit und Platz in der Halle ab. Eine ausführliche Abwägung zwischen Schutzzelle und kollaborierendem Betrieb bietet die Entscheidungshilfe Cobot oder Industrieroboter.
Einzelne Bauformen vertiefen die Beiträge zum SCARA-Roboter, zum Delta-Roboter und zum Roboterarm.
Aufbau: Was zu einer Roboterzelle gehört
Der Roboterarm ist nur ein Teil der Anlage. Eine funktionsfähige Roboterzelle besteht aus mehreren Bausteinen, die zusammen geplant, beschafft und abgenommen werden:
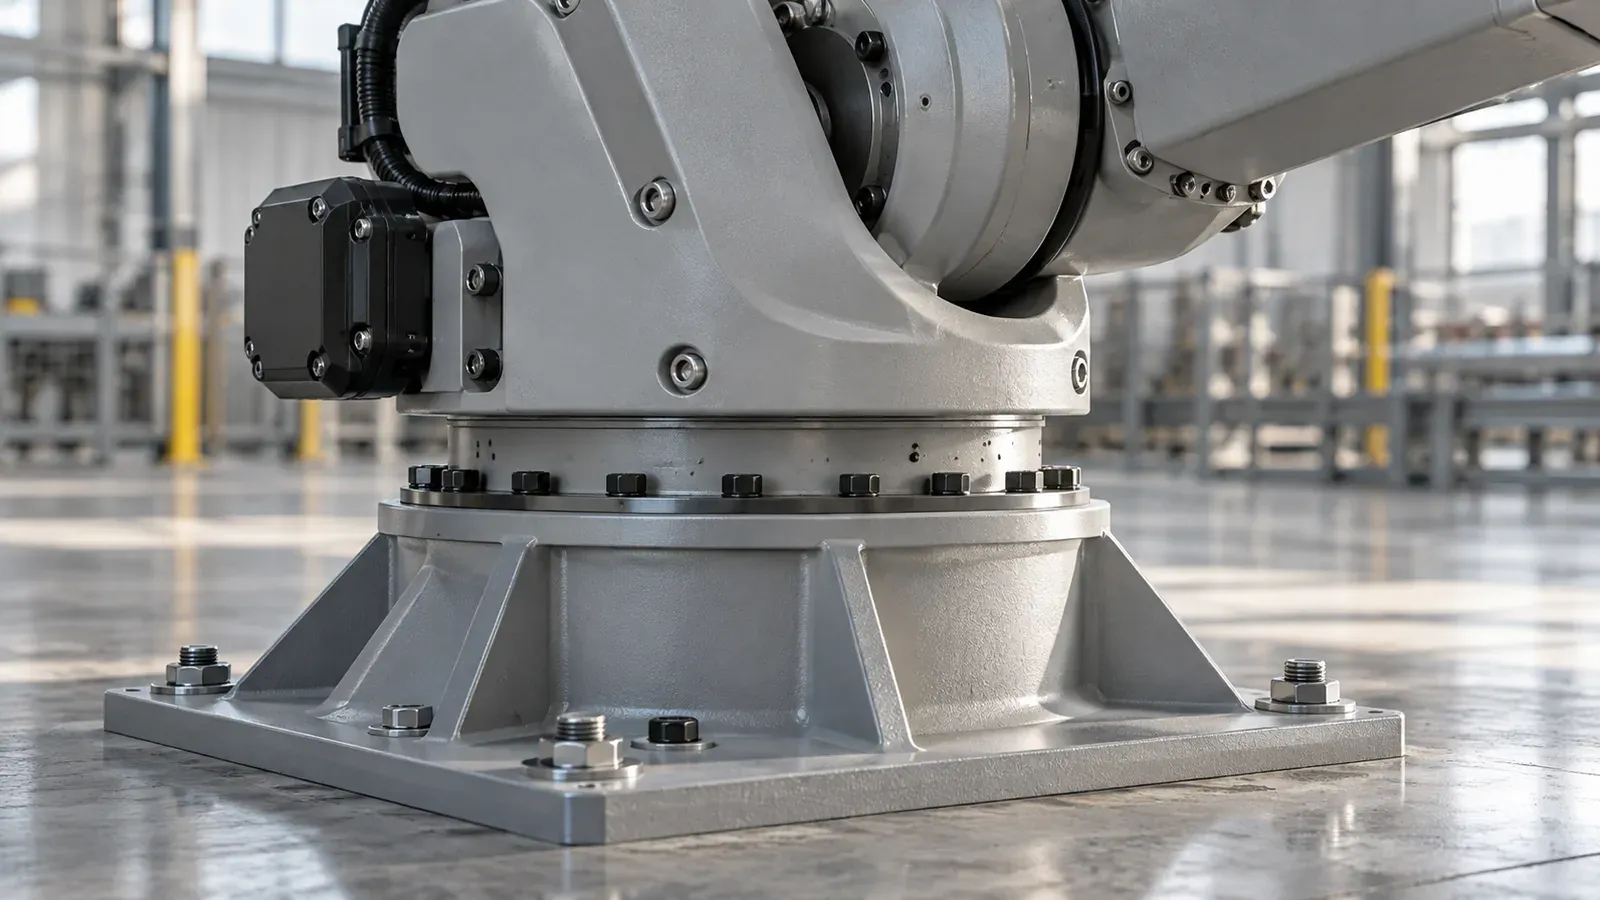
- Mechanik: Grundgestell, Achsen mit Motoren, Getrieben und Gebern, dazu der Flansch für das Werkzeug.
- Robotersteuerung: Sie berechnet die Bahnen, steuert die Antriebe und kommuniziert mit der übergeordneten Anlagensteuerung, meist einer SPS.
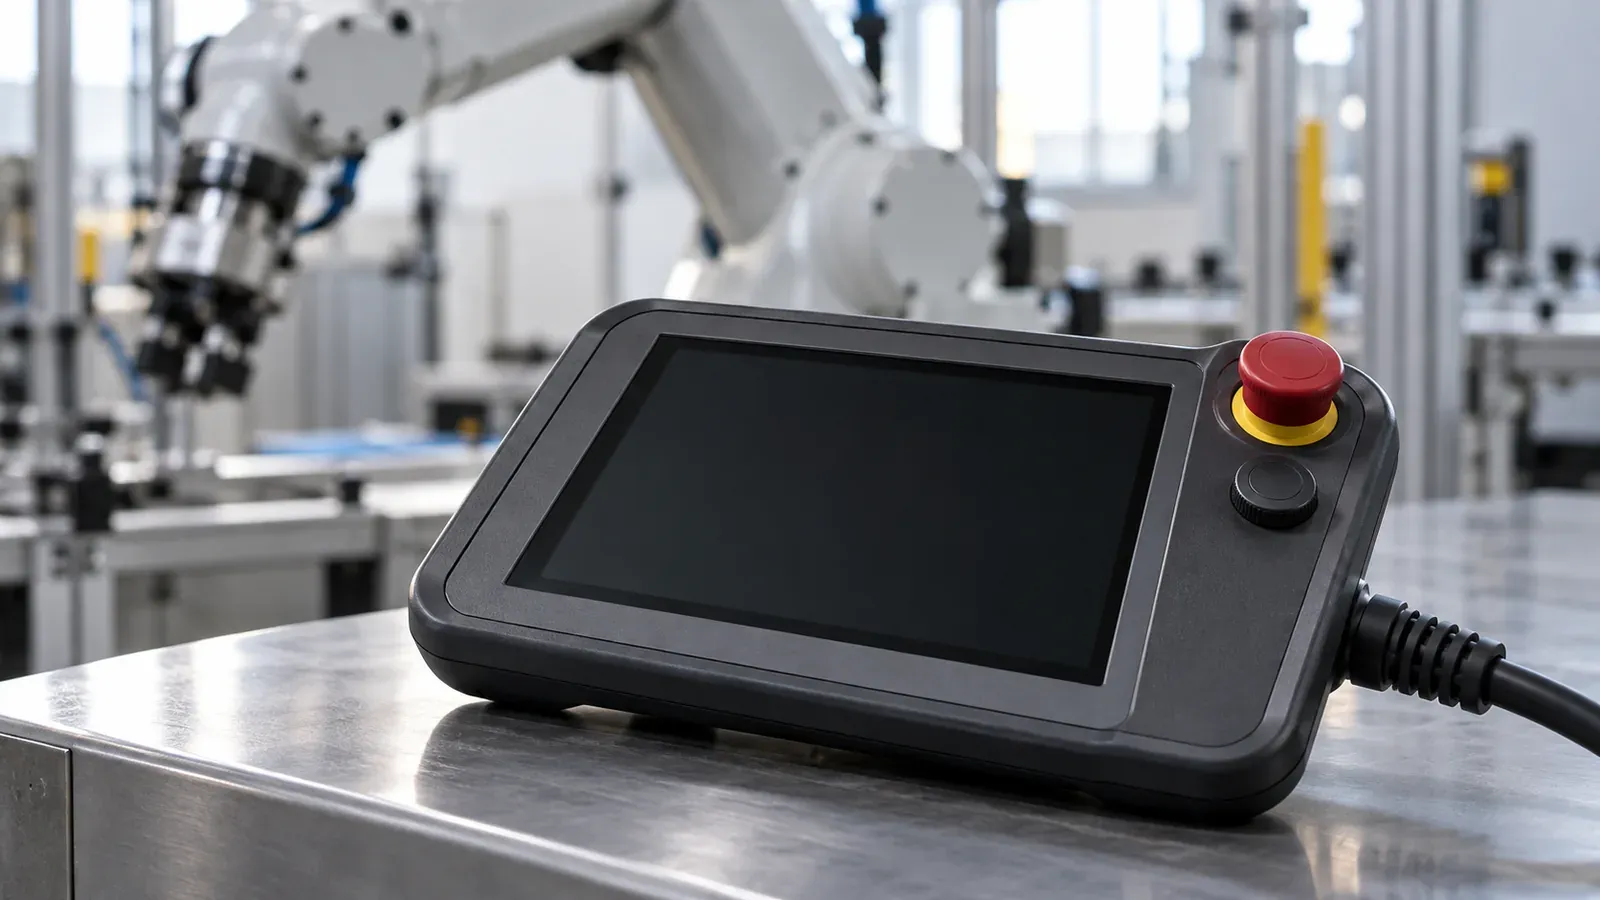
- Programmierhandgerät: Damit wird der Roboter eingerichtet, programmiert und im Einrichtbetrieb verfahren.
- Endeffektor: Greifer, Sauger, Schweißbrenner, Schrauber oder Klebedüse. Er entscheidet oft mehr über den Erfolg als der Roboter selbst.
- Sensorik: Kameras für Lageerkennung und Prüfung, Kraft-Momenten-Sensoren für Fügen und Schleifen, Sensoren für Teileanwesenheit.
- Peripherie: Zuführungen, Förderbänder, Vorrichtungen, Werkstückträger und Ablagen.
- Sicherheitstechnik: Schutzzaun, Lichtvorhang, Laserscanner, Türverriegelungen und eine sichere Steuerung, die all das auswertet.
Merksatz: Der Roboter ist selten das Problem. Greifer, Teilezuführung und die Anbindung an die übrige Anlage bestimmen, ob eine Zelle zuverlässig läuft.
Wo der Markt steht
Weltweit wurden nach dem Bericht World Robotics 2026 der IFR im Jahr 2025 mehr als 600.000 neue Industrieroboter installiert, 11 Prozent mehr als im Vorjahr. Der Bestand in den Fabriken stieg um 9 Prozent auf den Rekordwert von 5 Millionen Einheiten. China allein stand für 59 Prozent der Installationen. Für 2026 erwartet die IFR weltweit 655.000 neue Einheiten.
Deutschland ist der größte Markt in Europa. Das verarbeitende Gewerbe installierte 2025 rund 24.800 neue Industrieroboter, das sind 41 Prozent aller Installationen in der EU. Weltweit liegt Deutschland damit auf Platz fünf, der Absatz ging aber um 8 Prozent zurück. Die Autoindustrie blieb mit 5.800 Einheiten und einem Marktanteil von 23 Prozent der größte Abnehmer; 2020 lag ihr Anteil noch bei 40 Prozent. Es folgen die Metallverarbeitung mit 5.300 Einheiten und 21 Prozent sowie die Chemie- und Kunststoffindustrie mit 3.000 Einheiten und 12 Prozent.
Bei der Roboterdichte, also den Industrierobotern je 10.000 Beschäftigte in der Industrie, kommt Deutschland nach Angaben der IFR auf 449 Einheiten und liegt weltweit auf Platz drei (Daten für 2024). Für 2026 rechnet die IFR in Deutschland mit einer erneut schwächeren Nachfrage, ab 2027 wieder mit steigenden Zahlen. Das Wachstumspotenzial sieht der Verband ausdrücklich bei kleinen und mittleren Unternehmen, die von benutzerfreundlicheren und günstigeren Robotern sowie von Mietmodellen profitieren könnten.
Einsatzgebiete: Welche Aufgaben sich eignen
Industrieroboter übernehmen Arbeiten, die sich oft wiederholen, gleichbleibende Qualität verlangen oder Menschen körperlich belasten. Die häufigsten Einsatzgebiete im Mittelstand:
- Maschinenbeschickung: Rohteile in CNC-Maschinen, Pressen oder Spritzgießmaschinen einlegen und Fertigteile entnehmen, oft auch in Randschichten und am Wochenende.
- Schweißen: Bahnschweißen und Punktschweißen mit gleichbleibender Naht, vom Rahmenbau bis zur Kleinserie.
- Palettieren und Depalettieren: Kartons, Säcke oder Kisten am Bandende stapeln. Mehr dazu im Beitrag zum Roboter beim Palettieren.
- Montage und Fügen: Schrauben, Stecken, Kleben und Einpressen, oft mit Kraftsensorik.
- Oberflächenbearbeitung: Schleifen, Entgraten, Polieren und Lackieren.
- Prüfen und Messen: Bauteile vor Kamera oder Messgerät führen und nach Ergebnis sortieren, siehe Industrieroboter mit Kamera.
Weniger geeignet sind Aufgaben mit stark wechselnden, verformbaren oder ungeordneten Teilen, mit sehr vielen Varianten bei kleinen Stückzahlen oder mit vielen Entscheidungen, die Erfahrung verlangen. Hier lohnt es sich, zuerst den Prozess zu vereinfachen: Teile definiert bereitstellen, Varianten bündeln, Vorrichtungen vereinheitlichen.
Wie Roboter Teile greifen und ablegen, mit und ohne Kamera, erklärt der Beitrag Pick-and-Place-Roboter.
Was künstliche Intelligenz am Industrieroboter leistet
Klassisch fährt ein Industrieroboter genau die Bahnen, die ihm einprogrammiert wurden. Liegt ein Teil anders als erwartet, greift er daneben. Künstliche Intelligenz setzt an mehreren Stellen an, an denen diese Starrheit stört:
- Erkennen: Kameras mit lernender Bildverarbeitung bestimmen Lage und Art eines Teils, auch in der Kiste oder auf einem Band mit gemischten Teilen.
- Greifen: Software schlägt Greifpunkte vor und verbessert sie aus Fehlgriffen, statt jede Position einzeln einzulernen.
- Programmieren: Werkzeuge erzeugen Bahnen aus CAD-Daten oder aus Anweisungen in normaler Sprache. Wie weit das heute trägt, beschreibt der Beitrag Industrieroboter programmieren.
- Prüfen: Dieselbe Kamera, die den Griff steuert, meldet Oberflächenfehler, fehlende Teile oder Maßabweichungen.
- Warten: Daten aus Antrieben und Steuerung zeigen Verschleiß an Getrieben oder Werkzeugen, bevor die Zelle ausfällt.
Die Grenze liegt bei den Sicherheitsfunktionen. Übernimmt ein lernendes System den Schutz von Menschen, etwa als Personenerkennung, gelten strengere Regeln aus Maschinenverordnung und europäischer KI-Verordnung. Für den Einstieg bewährt sich die Trennung: KI für Erkennen, Planen und Prüfen, geprüfte Sicherheitstechnik für den Personenschutz.
Planung und Integration Schritt für Schritt
Vor der Technik sollten die Ziele, die Ausgangswerte und die Frage geklärt sein, wer die Anlage nach der Abnahme betreut. Eine sinnvolle Reihenfolge:
- Prozess erfassen: Wie läuft die Station heute wirklich? Zeit pro Teil, Varianten, Fehler pro Schicht und gebundene Arbeitsstunden messen, nicht schätzen.
- Anforderungen festlegen: Teilespektrum, Traglast inklusive Greifer, Taktzeit, Genauigkeit, Platz, Schnittstellen zu Maschinen und Software.
- Konzept und Machbarkeit: Mit echten Teilen beim Integrator oder in einem Testzentrum prüfen, ob Greifen, Erkennen und Takt funktionieren. Eine Simulation der Zelle zeigt früh Kollisionen und Erreichbarkeit.
- Sicherheit und Rechtsrolle klären: Wer ist Hersteller der Gesamtanlage, wer erstellt Risikobeurteilung, Dokumentation und Konformitätserklärung?
- Beschaffung und Aufbau: Lastenheft, Angebote vergleichen, Abnahmekriterien schriftlich festlegen.
- Inbetriebnahme und Schulung: Bediener, Einrichter und Instandhaltung einbeziehen und mehr als eine Person qualifizieren.
- Betrieb messen: Nach einigen Wochen die Ausgangswerte vergleichen, Störungen auswerten und erst dann die nächste Zelle planen.
Praxis-Hinweis: Legen Sie Abnahmekriterien in Zahlen fest: Taktzeit, Verfügbarkeit, zulässige Fehlgriffe pro Schicht. Ohne diese Werte lässt sich bei der Abnahme kaum sachlich klären, ob die Anlage hält, was versprochen wurde.
Sicherheit und Recht
Ab dem 20. Januar 2027 gilt die EU-Maschinenverordnung (EU) 2023/1230 und löst die Maschinenrichtlinie ab. Wer einen Roboter mit Greifer, Vorrichtungen und Schutztechnik zu einer Zelle zusammenbaut, wird in der Regel Hersteller einer Gesamtmaschine und braucht Risikobeurteilung, technische Dokumentation, Konformitätserklärung und CE-Kennzeichnung. Technisch konkretisiert werden die Anforderungen in der Normenreihe ISO 10218, deren Teil 2 Roboteranwendungen und Roboterzellen behandelt.
Was sich mit der Verordnung ändert, etwa bei Software, Cybersicherheit und lernenden Sicherheitsbauteilen, erklärt der Beitrag Maschinenverordnung 2027. Für kollaborierende Anwendungen fasst Cobot-Sicherheit die Regeln zusammen. Für bestehende Anlagen ergibt sich aus der Verordnung laut DGUV keine pauschale Nachrüstpflicht; ihr Betrieb richtet sich weiter nach Gefährdungsbeurteilung und Betriebssicherheitsverordnung.
Kosten und Wirtschaftlichkeit
Pauschale Preise für einen Industrieroboter helfen wenig, weil der Arm oft nur einen Teil der Investition ausmacht. Eine vollständige Rechnung umfasst Roboter und Steuerung, Greifer und Sensorik, Peripherie und Vorrichtungen, Sicherheitstechnik, Integration und Programmierung, Risikobeurteilung und CE-Kennzeichnung, Schulung, Wartung und die interne Zeit für Projekt und Betreuung.
Auf der Nutzenseite stehen nicht nur eingesparte Arbeitsstunden. Ebenso zählen weniger Ausschuss, kürzere Durchlaufzeiten, Laufzeit in Randschichten, weniger körperliche Belastung und die Frage, ob sich offene Stellen überhaupt besetzen lassen. Für Digitalisierungsvorhaben, bei denen eine Maschinenanlage Teil einer vernetzten Produktion ist, kommt der ERP-Förderkredit Digitalisierung der KfW infrage; Details stehen im Beitrag Cobots im Mittelstand.
Kenngrößen für die Auswahl
Datenblätter von Industrierobotern ähneln sich auf den ersten Blick. Für die Auswahl kommt es auf wenige Werte an, die zur eigenen Aufgabe passen müssen:
- Traglast: Gewicht von Teil und Greifer zusammen, einschließlich Schwerpunktlage. Ein zu knapp gewählter Roboter fährt langsamer oder verschleißt schneller.
- Reichweite: Alle Punkte der Aufgabe müssen erreichbar sein, auch mit der nötigen Ausrichtung des Werkzeugs.
- Wiederholgenauigkeit: Wie genau fährt der Roboter dieselbe Position wiederholt an? Für Montage und Messen wichtiger als für Palettieren.
- Achszahl: Sechs Achsen erlauben die räumliche Ausrichtung des Werkzeugs; vier Achsen können für viele Aufgaben in der Ebene genügen.
- Umgebung: Schutzart gegen Staub und Wasser, Reinraum- oder Lebensmitteltauglichkeit, Temperaturbereich.
- Montage: Boden, Wand, Decke, Linearachse oder mobile Plattform.
- Steuerung und Schnittstellen: Anbindung an die SPS, Feldbusse, Sicherheitsfunktionen und Software für Programmierung und Simulation.
Wie die Anlagensteuerung mit dem Roboter zusammenspielt und wo KI bei der Steuerungsprogrammierung hilft, beschreibt der Beitrag SPS-Programmierung mit KI: Entwurf, Test und Freigabe. Für den Transport von Material zur Zelle kommen zunehmend fahrerlose Transportsysteme zum Einsatz.
Neu oder gebraucht?
Gebrauchte Industrieroboter sind verbreitet, weil die Mechanik bei guter Wartung lange hält. Sie können den Einstieg günstiger machen, bringen aber eigene Fragen mit: Gibt es Ersatzteile und Unterstützung für die Steuerungsgeneration noch, passt die Software zu aktuellen Greifern und Kameras, und wer übernimmt die Verantwortung für die neue Zelle? Wer einen gebrauchten Roboter in eine neue Anwendung einbaut, ist für die Gesamtmaschine ebenso Hersteller wie bei einem neuen Gerät.
Was mit den Daten passiert
Robotersteuerung und Engineering-Rechner verwalten Programme, Werkzeugdaten und Bewegungsparameter. Zusätzliche Schnittstellen können Aufträge und Zustände mit einer SPS oder übergeordneten Anlage austauschen. Zeichnen Sie diese Verbindungen für die geplante Zelle auf und benennen Sie Schreibrechte. Bei externer Programmierung oder Diagnose sollten Projektstände, Zugriffe und Freigaben nachvollziehbar bleiben, ohne Zugangsdaten in Protokollen offenzulegen.
Die Abnahme vor dem Kauf beschreiben
Beschreiben Sie vor der Roboterauswahl, welche Teile in welcher Zeit korrekt bereitstehen müssen und welche Eingriffe zulässig sind. Lassen Sie diese Aufgabe einschließlich Zuführung und Greifer erproben. Wenn Angebot und Abnahme auf denselben Kriterien beruhen, lässt sich auch bei einem gebrauchten Arm sachlich beurteilen, ob die ganze Zelle zu Ihrem Betrieb passt.
Quellen
- IFR: Industrial Robots, Definition nach ISO 8373:2021 und Robotertypen, abgerufen am 27. Oktober 2026Belegstelle: Abschnitt „Definition“ mit ISO-8373:2021-Definition und Aufzählung der mechanischen Bauformen.
- IFR: Five Million Robots now Operate in Factories Globally (World Robotics 2026, 24.09.2026), abgerufen am 27. Oktober 2026Belegstelle: Einleitung zum World Robotics 2026 Report und Abschnitt „Europe - overview“, Absatz zu Deutschland. Abschnitt „Asia - overview“ zu Chinas Anteil; Abschnitt „Outlook“ zur Prognose für 2026.
- IFR: Deutschland installiert 41 Prozent aller Industrie-Roboter in der EU (Pressemeldung World Robotics 2026, 24.09.2026), abgerufen am 27. Oktober 2026Belegstelle: PDF-Seite 1, Einleitung und „Kundenbranchen“; PDF-Seite 2, „Ausblick“.
- IFR: Robot Density Surges in Europe, Asia and Americas (08.04.2026, Daten 2024), abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Top countries & territories“ und „About Robot density“. Bezugsjahr der Dichtewerte ist 2024.
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- ISO 10218-2:2025 Robotics, Safety requirements, Part 2: Industrial robot applications and robot cells, abgerufen am 27. Oktober 2026Belegprüfung offen: ISO-Seite antwortet mit HTTP 403; Normvolltext nicht geprüft.
- DGUV Test: FAQ zur EU-Maschinenverordnung, abgerufen am 27. Oktober 2026Belegstelle: FAQ, Abschnitte „Inkrafttreten, Nachrüstung“ und „Umbauten/Veränderungen“.
- KfW: Merkblatt ERP-Förderkredit Digitalisierung, Kredit Nr. 511 (Stand 23.04.2026), abgerufen am 27. Oktober 2026Belegstelle: Merkblatt 511/512, Stand 23.04.2026: „Förderfähige Maßnahmen“, Seiten 2–4; „Kreditbetrag“, Seite 6; „ERP-Förderzuschuss“, Seiten 7–8; „Antragstellung“, Seite 8.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- EUR-Lex: Digital Omnibus on AI, Verordnung (EU) 2026/1744, Artikel 1 und 3, abgerufen am 29. Oktober 2026Belegstelle: Art. 3 Nr. 1: Ergänzung des Art. 8 der Maschinenverordnung um delegierte Rechtsakte für Hochrisiko-KI, anzuwenden spätestens ab 2. August 2028; Art. 4 zum Inkrafttreten.
- EUR-Lex: KI-Verordnung, Fassung vom 27.07.2026, Artikel 2 Absatz 2, Artikel 6 Absatz 1 und Anhang I, abgerufen am 29. Oktober 2026Belegstelle: Art. 6 Abs. 1 zur Hochrisiko-Einstufung und Anhang I zur produktsicherheitsrechtlichen Einordnung; Art. 113 zum gestaffelten Geltungsbeginn. Konsolidierte Fassung vom 27.07.2026.
- IFR: AI in Robotics, Einsatzfelder von Bildverarbeitung, Greifplanung und Programmierung, abgerufen am 29. Oktober 2026Belegstelle: Abschnitt „How AI is supporting robotics“, Absätze zu Computer Vision, SLAM, Bewegungs-/Greifplanung und Codegenerierung.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien