Mensch-Roboter-Kollaboration: Sicherheit nach ISO 10218
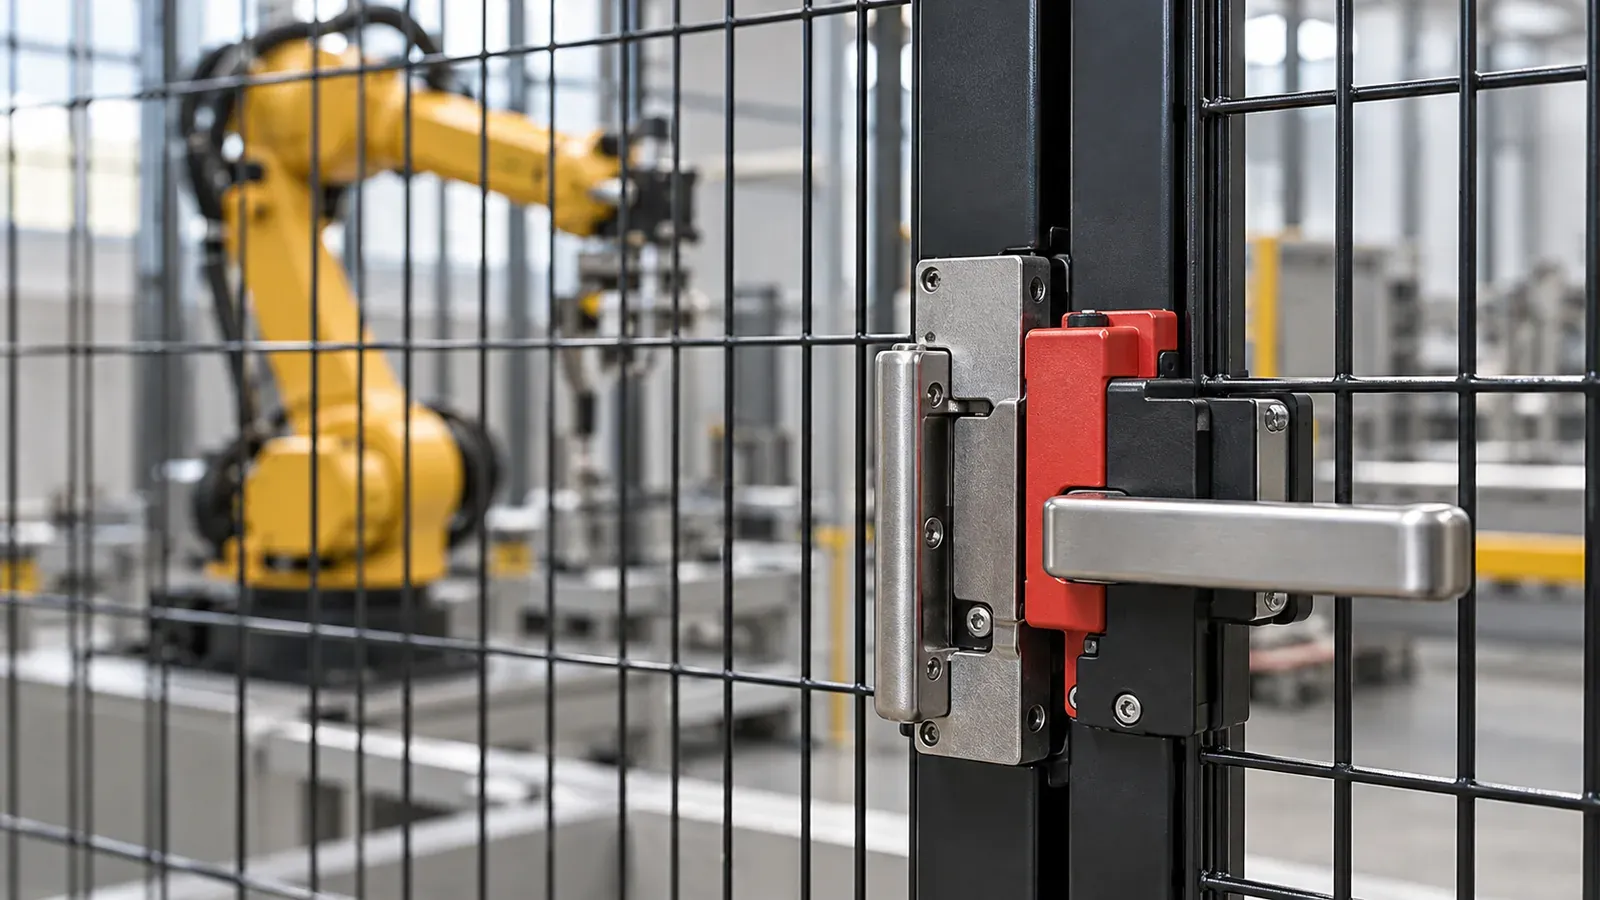
Mensch-Roboter-Kollaboration verlangt eine Risikobeurteilung der ganzen Anwendung. ISO 10218:2025 behandelt Schutzfunktionen und kollaborative Anwendungen; ein als Cobot angebotener Arm macht Greifer, Werkstück und Arbeitsplatz nicht automatisch sicher.
Inhalt
Mensch-Roboter-Kollaboration verlangt eine Risikobeurteilung der ganzen Anwendung. ISO 10218:2025 behandelt Schutzfunktionen und kollaborative Anwendungen; ein als Cobot angebotener Arm macht Greifer, Werkstück und Arbeitsplatz nicht automatisch sicher.
Die Normen im Überblick
Für Industrieroboter gilt die Normenreihe ISO 10218. Teil 1 richtet sich an Roboterhersteller, Teil 2 an Roboteranwendungen und Roboterzellen und damit an Integratoren und Anwender. 2025 sind beide Teile neu erschienen. Die Neuausgabe hat nach Darstellung des Sensorherstellers SICK drei wesentliche Änderungen gebracht: Sie unterscheidet erstmals zwei Roboterklassen, berücksichtigt Cybersecurity und hat die Inhalte der bisherigen Spezifikation ISO/TS 15066 zu kollaborativen Anwendungen übernommen, darunter die biomechanischen Grenzwerte für zulässige Kräfte und Drücke bei einem Kontakt.
Rechtlicher Rahmen ist bis zum 19. Januar 2027 die Maschinenrichtlinie 2006/42/EG, ab dem 20. Januar 2027 die Maschinenverordnung (EU) 2023/1230. Was sich mit der Verordnung ändert, erklärt der Pillar Maschinenverordnung 2023/1230.
Vier Arten der Zusammenarbeit
Die Sicherheitsnormen kennen vier Arten, wie Mensch und Roboter zusammenarbeiten können. Die DGUV-Information „Kollaborierende Robotersysteme“ des Fachbereichs Holz und Metall führt sie mit Verweis auf die ISO/TS 15066 auf:
- Sicherheitsbewerteter überwachter Halt: Der Roboter stoppt, sobald ein Mensch den gemeinsamen Bereich betritt, und setzt fort, wenn er ihn verlässt.
- Handführung: Ein Mensch führt den Roboter mit einer Eingabevorrichtung direkt von Hand, etwa beim Einlernen oder beim Positionieren schwerer Teile.
- Geschwindigkeits- und Abstandsüberwachung: Der Roboter verlangsamt oder stoppt abhängig vom Abstand zum Menschen, den Sensoren laufend messen.
- Leistungs- und Kraftbegrenzung: Ein Kontakt ist zulässig, aber nur mit Kräften und Drücken unterhalb festgelegter biomechanischer Grenzwerte.
Die Leistungs- und Kraftbegrenzung lässt sich mit Geschwindigkeits- und Abstandsüberwachung kombinieren, damit der Roboter schneller fahren darf, wenn niemand in der Nähe ist.
Merksatz: Ein Cobot ist nicht von sich aus sicher. Sicher ist eine Anwendung, deren Risiken für Greifer, Werkstück, Bahn und Arbeitsplatz beurteilt und begrenzt sind.
Biomechanische Grenzwerte
Bei der Leistungs- und Kraftbegrenzung darf der Roboter einen Menschen berühren. Wie stark, hängt von der betroffenen Körperregion ab. Die Grenzwerte stammen ursprünglich aus der ISO/TS 15066 und sind in die Neuausgabe der ISO 10218 eingeflossen. Für die Praxis stellt das Institut für Arbeitsschutz der DGUV eine Umrechnungshilfe für biomechanische Grenzwerte bereit und verweist für die Messung von Kräften und Drücken bei Kontakten auf die Prüfmethoden der ISO/PAS 5672.
Wichtig ist der Unterschied zwischen einem kurzen Stoß, bei dem der Mensch ausweichen kann, und einer Klemmsituation, etwa zwischen Greifer und Tisch. Klemmungen sind deutlich kritischer und müssen in der Bahnplanung und bei der Gestaltung des Arbeitsplatzes vermieden oder besonders abgesichert werden.
Die Risikobeurteilung der Anwendung
Nach der DGUV gehören zum kollaborierenden Roboter auch der Endeffektor und die bewegten Gegenstände. Da keine trennende Schutzeinrichtung mehr vorhanden ist, müssen andere technische Maßnahmen das Kollisionsrisiko laufend begrenzen, und das verbleibende Restrisiko muss bewertet werden. In der Praxis heißt das:
- Greifer und Werkzeuge prüfen: Kanten, Spitzen, Klemmstellen, Druckluft, heiße Oberflächen.
- Werkstücke einbeziehen: Ein scharfkantiges Blech oder ein schweres Teil verändert die Gefährdung.
- Bahnen und Geschwindigkeiten festlegen: Bewegungen auf Kopfhöhe vermeiden, Klemmstellen konstruktiv ausschließen.
- Kräfte messen: Bei Leistungs- und Kraftbegrenzung werden die tatsächlichen Werte an kritischen Stellen gemessen, nicht nur berechnet.
- Arbeitsplatz gestalten: Wege, Ablagen, Sichtbeziehungen und die Frage, wer sich wann im Bereich aufhält.
- Dokumentieren: Risikobeurteilung, Messprotokolle, Validierung der Sicherheitsfunktionen und Betriebsanweisung.
Praxis-Hinweis: Planen Sie die Risikobeurteilung vor der Bestellung, nicht nach der Lieferung. Häufig zeigt sich erst dabei, dass ein anderer Greifer, eine andere Bahn oder ein zusätzlicher Scanner nötig ist, und das verändert Kosten und Takt.
Wer ist verantwortlich?
Wer einen Cobot mit Greifer, Vorrichtung und Peripherie zu einer Anwendung zusammenbaut, wird in der Regel Hersteller im Sinne des Produktrechts. Dazu gehören Risikobeurteilung, technische Dokumentation, Konformitätserklärung und CE-Kennzeichnung. Viele Betriebe übertragen diese Rolle vertraglich auf einen Integrator. Unabhängig davon bleibt der Betreiber für die Gefährdungsbeurteilung am Arbeitsplatz, die Unterweisung und die wiederkehrende Prüfung verantwortlich.
Cobots und KI
Viele Cobots arbeiten heute mit Kameras und lernender Software, etwa für die Teileerkennung. Solange KI nur Teile erkennt oder Programme vorschlägt, ist sie in der Regel kein Sicherheitsbauteil. Übernimmt ein lernendes System Sicherheitsfunktionen, etwa als Personenerkennung, verlangt die Maschinenverordnung die Einbeziehung einer notifizierten Stelle, und zusätzliche Anforderungen aus der europäischen KI-Verordnung sind zu prüfen. Für die Hochrisiko-Einstufung nach Artikel 6 Absatz 1 der KI-Verordnung muss zusätzlich eine Konformitätsbewertung durch Dritte vorgeschrieben sein. Seit dem Digital Omnibus werden die Hochrisiko-Anforderungen für Maschinen über die Maschinenverordnung umgesetzt; die entsprechenden delegierten Rechtsakte sollen bis zum 2. August 2028 gelten. Mehr zum Einsatz im Betrieb steht im Pillar Cobot im Mittelstand, zur Wahl zwischen Cobot und Schutzzelle in der Vorteile und Grenzen von Cobots.
Häufige Missverständnisse
- „Der Cobot ist zertifiziert, also ist die Anwendung sicher.“ Die Herstellerangaben gelten für den Roboter, nicht für Greifer, Werkstück und Arbeitsplatz.
- „Ohne Zaun braucht es keine Schutztechnik.“ Je nach Risikobeurteilung sind Scanner, reduzierte Geschwindigkeiten oder konstruktive Änderungen nötig.
- „Die Grenzwerte gelten für jede Berührung gleich.“ Sie unterscheiden sich nach Körperregion und danach, ob ein kurzer Stoß oder eine Klemmung vorliegt.
- „Einmal geprüft, immer sicher.“ Neue Teile, Greifer oder Bahnen können die Gefährdung verändern und eine neue Bewertung erfordern.
Wer diese Punkte im Team bespricht, bevor der erste Cobot läuft, vermeidet die meisten Diskussionen mit Berufsgenossenschaft, Betriebsrat und Kunden.
Hilfreich ist, die Risikobeurteilung als lebendes Dokument zu führen. Jede neue Teilefamilie, jeder Greiferwechsel und jede Änderung der Bahn wird kurz daraufhin geprüft, ob sich die Gefährdung ändert, und das Ergebnis wird festgehalten.
Die Regeln für Entwurf, Test und Freigabe von Steuerungscode erläutert SPS-Programmierung mit KI.
Was mit den Daten passiert
Eine Sicherheitsbewertung nutzt Angaben zu Roboter, Werkzeug, Werkstück, Bewegungen und Schutzfunktionen. Werden Parameter verändert oder Messungen wiederholt, müssen die Nachweise zum geprüften Zustand passen. Halten Sie deshalb fest, wer Dokumente und Steuerungsparameter bearbeiten darf und wie externe Unterstützung darauf zugreift. Ein Diagnosezugang sollte nicht unbemerkt zur dauerhaften Möglichkeit werden, freigegebene Einstellungen zu verändern.
Redaktionelle Frage
Wie schnell darf ein Cobot sein?
Es gibt keine für alle Cobot-Anwendungen passende Arbeitsgeschwindigkeit. Zulässige Bewegungen hängen unter anderem von Schutzmethode, Kontaktgefahren, Werkzeug und Werkstück ab und müssen für die Anwendung beurteilt und validiert werden.
Jede Änderung braucht einen passenden Nachweis
Lassen Sie vor der Bestellung festhalten, wer die Gesamtanwendung verantwortet und welche Zustände die Risikobeurteilung abdeckt. Ein anderer Greifer oder ein neues Werkstück kann die bisherige Bewertung verändern. Nehmen Sie die Anwendung erst mit den dazu passenden Messungen und validierten Schutzfunktionen in Betrieb.
Quellen
- ISO 10218-2:2025 Robotics, Safety requirements, Part 2: Industrial robot applications and robot cells, abgerufen am 27. Oktober 2026Belegprüfung offen: ISO-Seite antwortet mit HTTP 403; Normvolltext nicht geprüft.
- SICK: Mehr Sicherheit für Mensch und Maschine, die überarbeitete ISO 10218, abgerufen am 27. Oktober 2026Belegstelle: Interviewfragen „Was ist neu an der ISO 10218:2025?“ und „Welche strukturellen Änderungen gibt es?“. Herstellerinterview, kein Normvolltext.
- DGUV, Institut für Arbeitsschutz (IFA): Fachinfo Kollaborierende Roboter (Cobots), abgerufen am 27. Oktober 2026Belegstelle: Abschnitte „Sichere Kooperation von Mensch und Roboter“ und „Umrechnungshilfe“.
- DGUV, Fachbereich Holz und Metall: DGUV-Information FB HM-080 Kollaborierende Robotersysteme, abgerufen am 27. Oktober 2026Belegstelle: FB HM-080, Abschnitte 2 „Risikobeurteilung“, 5 „Robotersystem (Applikation)“ und 6 „Bestimmung der biomechanischen Belastungen (Kraft und Druck)“. Ausgabe 08/2017. Abschnitt 3, Seite 2, zählt die vier Kollaborationsarten auf.
- Verordnung (EU) 2023/1230 über Maschinen, Amtsblatt der EU (EUR-Lex), abgerufen am 27. Oktober 2026Belegstelle: Art. 3 Nr. 3 und Nr. 16, Art. 10 Abs. 1–2, Art. 18, Art. 25 Abs. 2 sowie Art. 54 Abs. 2; Anhang I Teil A Nr. 5–6 und Anhang III Nr. 1.1.6, 1.1.9, 1.2.1. Das Datum in Art. 54 wurde durch Berichtigung vom 4. Juli 2023 (ABl. L 169, S. 35–36; CELEX 32023R1230R(01)), Nr. 10, auf den 20. Januar 2027 geändert.
- DGUV Test: FAQ zur EU-Maschinenverordnung, abgerufen am 27. Oktober 2026Belegstelle: FAQ, Abschnitte „Inkrafttreten, Nachrüstung“ und „Umbauten/Veränderungen“.
- EUR-Lex: Verordnung (EU) 2023/1230, berichtigte und geänderte Fassung vom 27.07.2026, abgerufen am 29. Oktober 2026Belegstelle: Anhang III Nr. 1.1.6 „Ergonomie“, Nr. 1.1.9 „Schutz gegen Korrumpierung“ und Nr. 1.2.1 „Sicherheit und Zuverlässigkeit von Steuerungen“; konsolidierte Fassung vom 27.07.2026.
- EUR-Lex: Berichtigung der Maschinenverordnung, insbesondere Geltungsbeginn 20.01.2027, abgerufen am 29. Oktober 2026Belegstelle: Berichtigung, Nr. 10 zu Art. 54 Abs. 2: Geltungsbeginn 20. Januar 2027.
- EUR-Lex: Digital Omnibus on AI, Verordnung (EU) 2026/1744, Artikel 1 und 3, abgerufen am 29. Oktober 2026Belegstelle: Art. 3 Nr. 1: Ergänzung des Art. 8 der Maschinenverordnung um delegierte Rechtsakte für Hochrisiko-KI, anzuwenden spätestens ab 2. August 2028; Art. 4 zum Inkrafttreten.
- EUR-Lex: KI-Verordnung, Fassung vom 27.07.2026, Artikel 2 Absatz 2, Artikel 6 Absatz 1 und Anhang I, abgerufen am 29. Oktober 2026Belegstelle: Art. 6 Abs. 1 zur Hochrisiko-Einstufung und Anhang I zur produktsicherheitsrechtlichen Einordnung; Art. 113 zum gestaffelten Geltungsbeginn. Konsolidierte Fassung vom 27.07.2026.
- ISO 10218-1:2025, Normkatalog, Ausgabe Februar 2025, abgerufen am 29. Oktober 2026Belegprüfung offen: ISO-Seite antwortet mit HTTP 403; Normvolltext nicht geprüft.
Erstellt mit KI-Unterstützung, redaktionell geprüft und verantwortet. Unsere Redaktionsrichtlinien